Білім беру мен зерттеуге арналған шешімдер
Оқушылар робототехниканы зауыттар мен зертханаларда жұмыс істейтін жабдықпен меңгереді: KUKA өнеркәсіптік роботтары, коботтар, мобильді платформалар және машиналық көру жүйелері. Нақты міндеттердегі тәжірибе — траекторияларды бағдарламалаудан бастап шағын өндірістік желіге дейін — бүгінгі өнеркәсіпке қажет операторларды, баптаушыларды және инженерлерді даярлайды. Ғылыми топтарға — ЖИ және жүретін робототехника саласындағы зерттеулерге арналған платформалар.
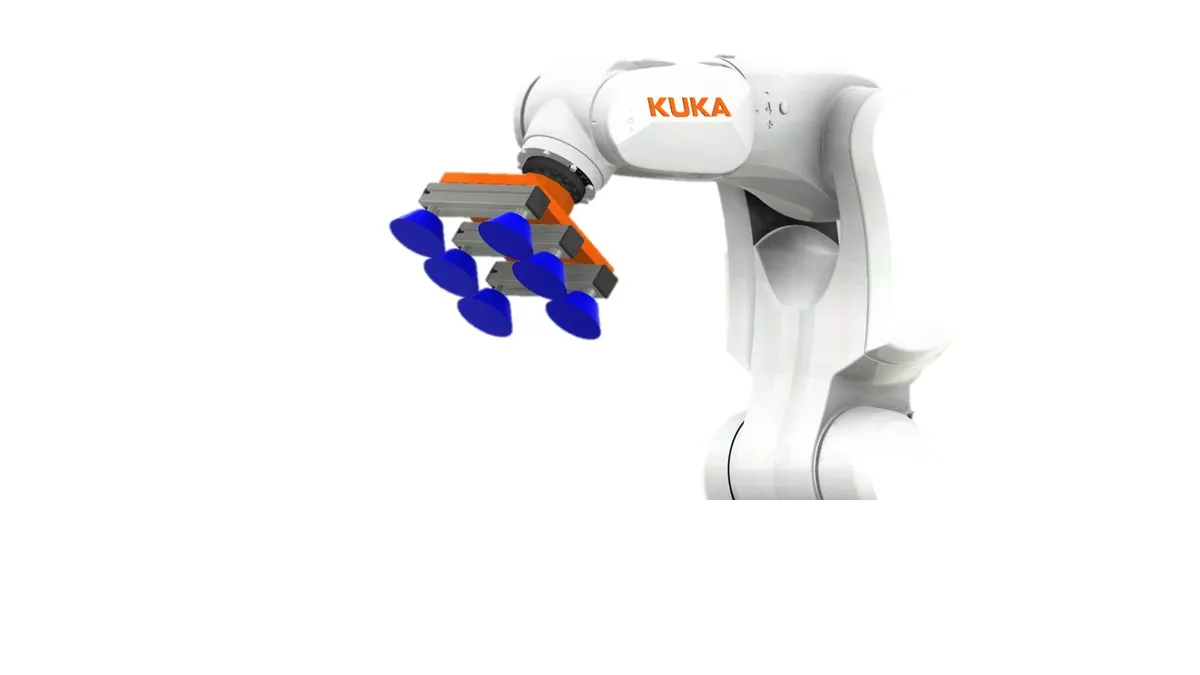
Өнеркәсіптік роботтағы оқу ұяшығы
Бұл не
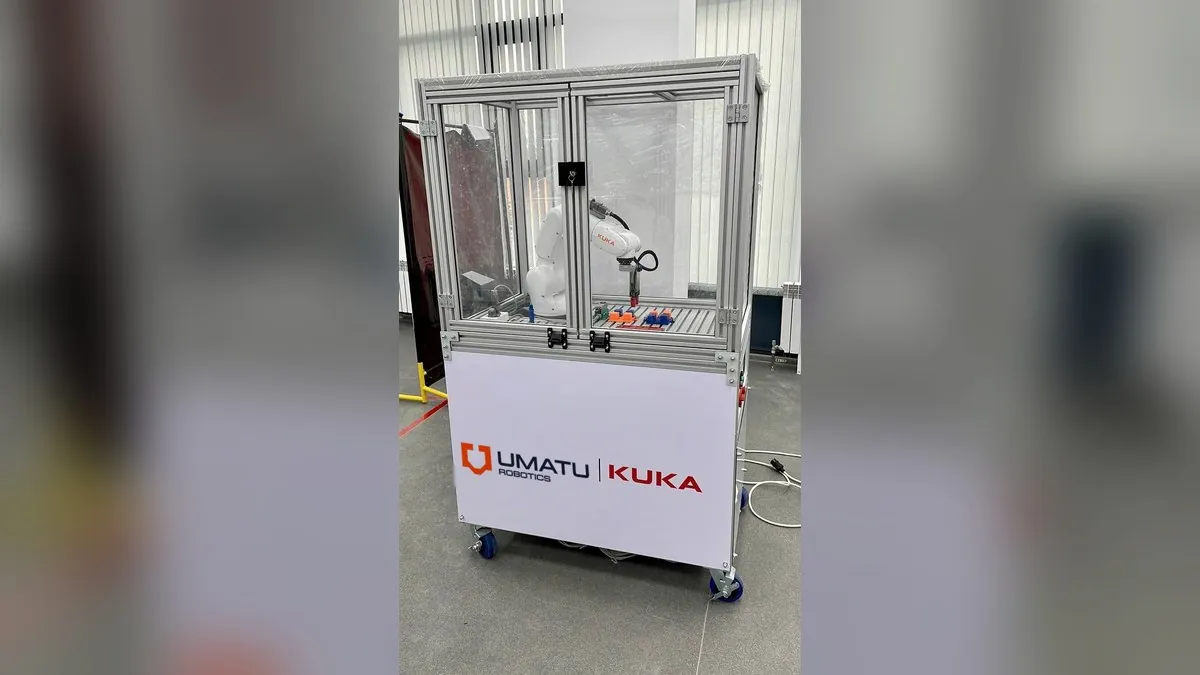
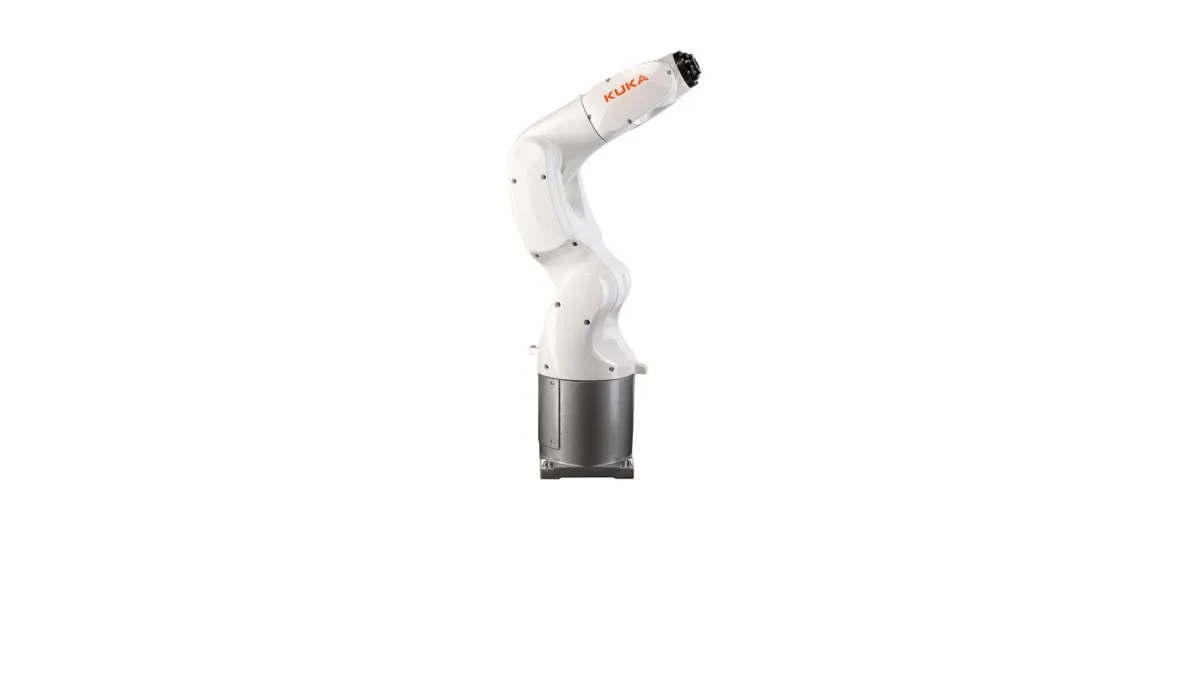
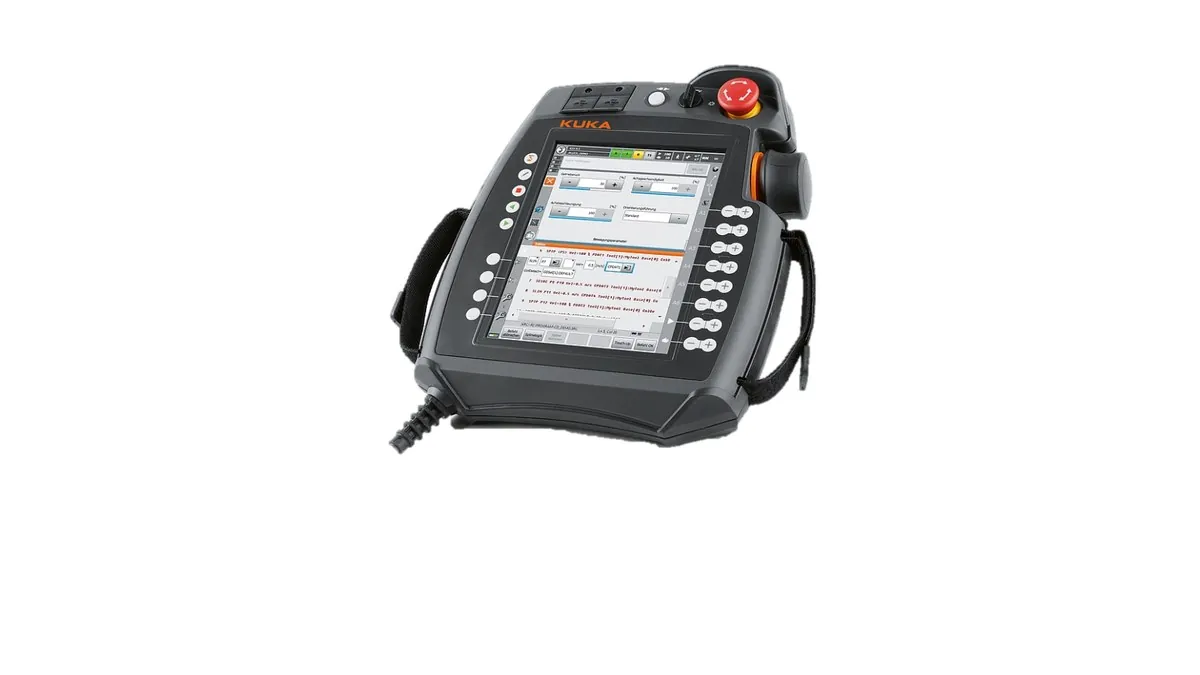
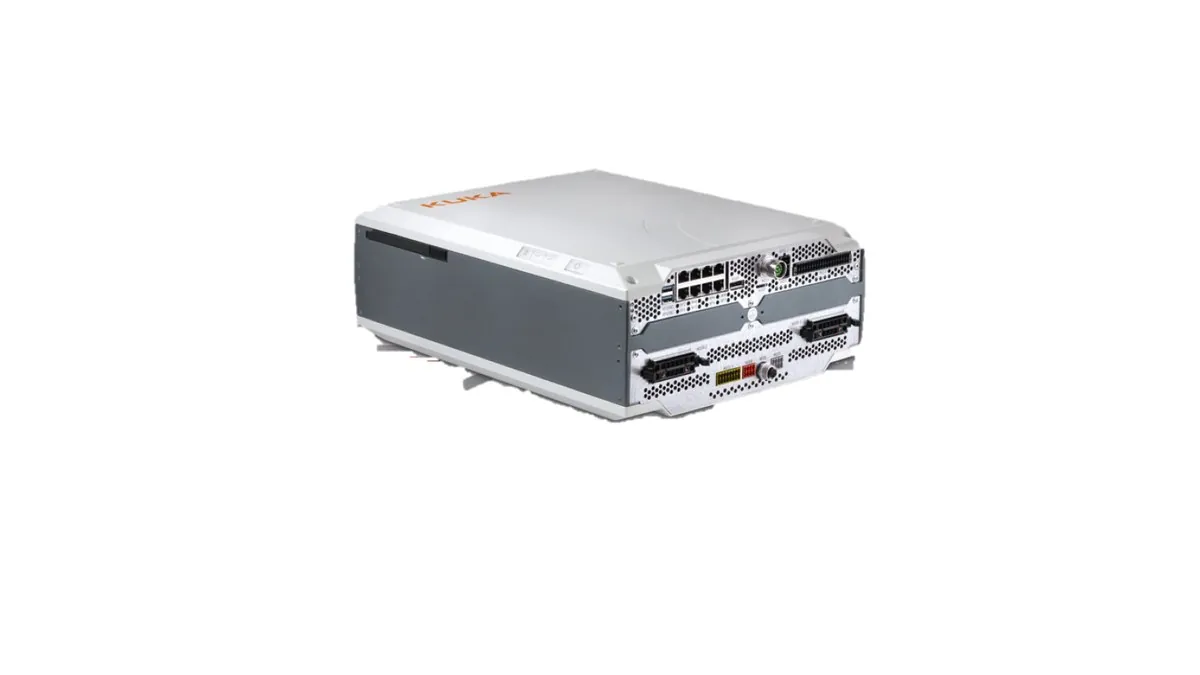
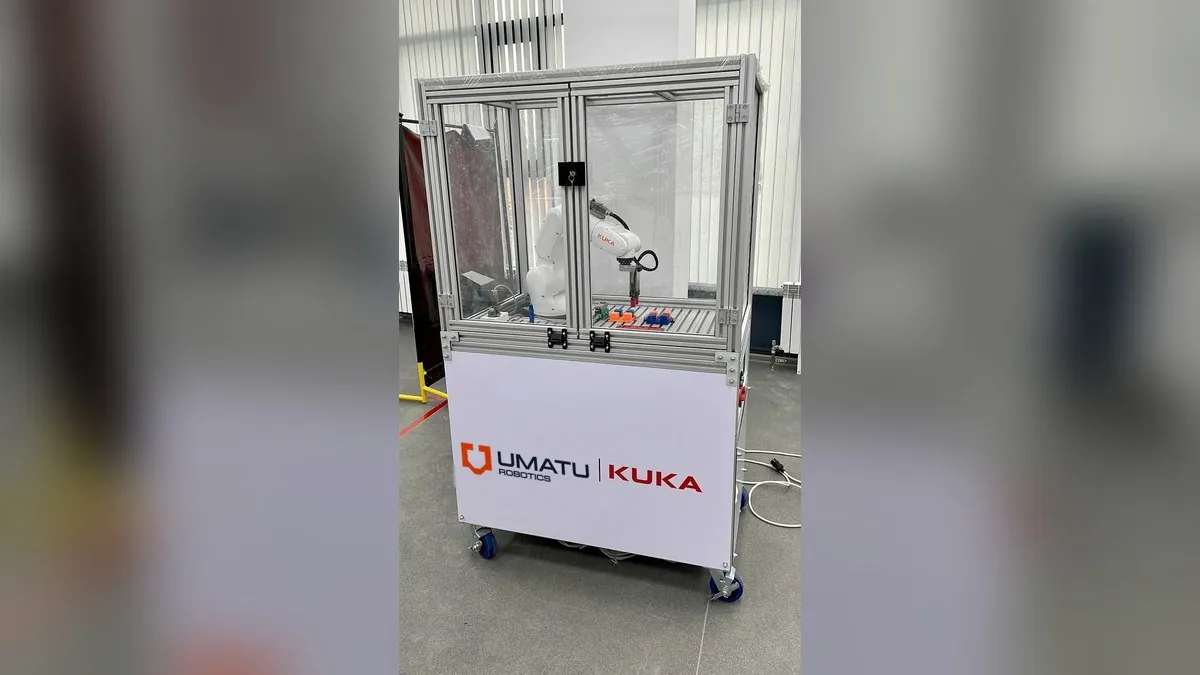
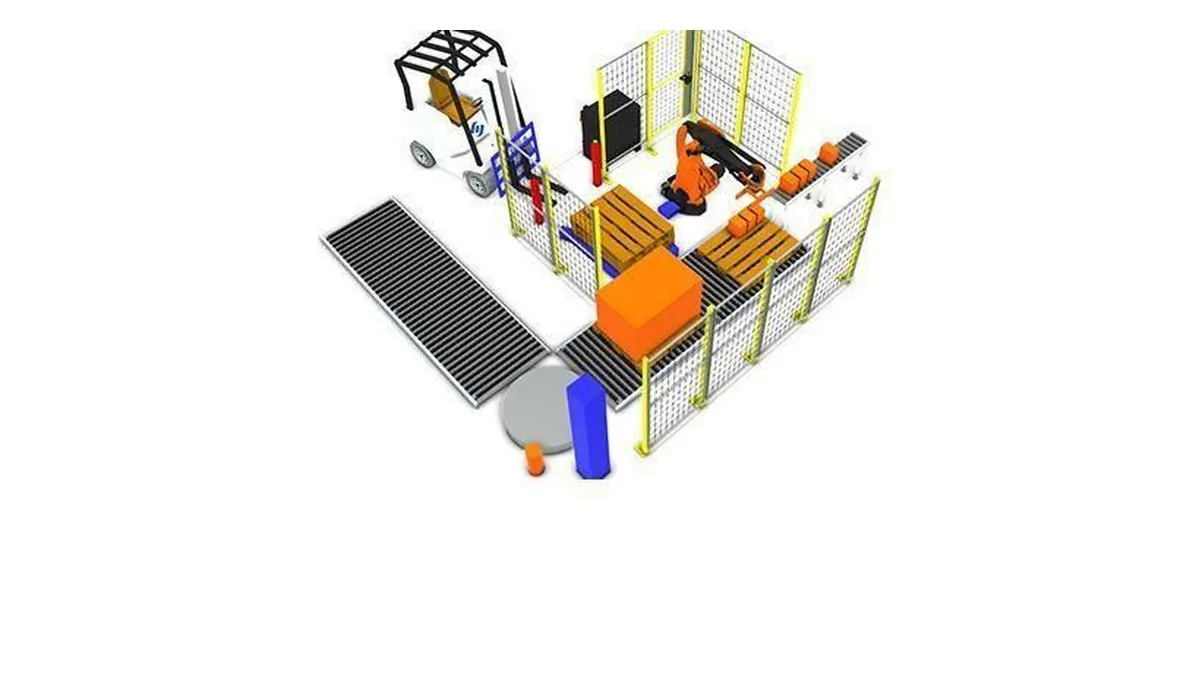
KUKA өнеркәсіптік роботына негізделген дайын оқу ұяшығы: робот, контроллер, пульт, қорғаныс қоршауы және ауыспалы жабдығы бар оқу үстелі. Жинақ оқу орнының деңгейіне қарай құрастырылады және модульдермен кеңейтіледі.
Бұл қалай жұмыс істейді
Оқушылар роботты пульттен және KUKA.WorkVisual ортасында бағдарламалайды, манипуляциялауды, паллеттеуді, фрезерлеуді, конвейермен, ПЛК-мен және кемінде үш түрлі бөлшекті танитын техникалық көру жүйесімен жұмысты пысықтайды. Нақты роботта іске қоспас бұрын бағдарламалар KUKA.Sim симуляторында тексеріледі.
Жинақтың құрамы
Қолданылатын жері
- Колледждершеберханалар, демо-емтихан, WorldSkills Industrial Robotics
- ЖООзертханалар, практика, зерттеу жобалары
- Мектептер және оқушылар сарайларыкәсіптік бағдар және инженерлік сыныптар
- Кәсіпорындароператорлар мен баптаушыларды корпоративтік оқыту
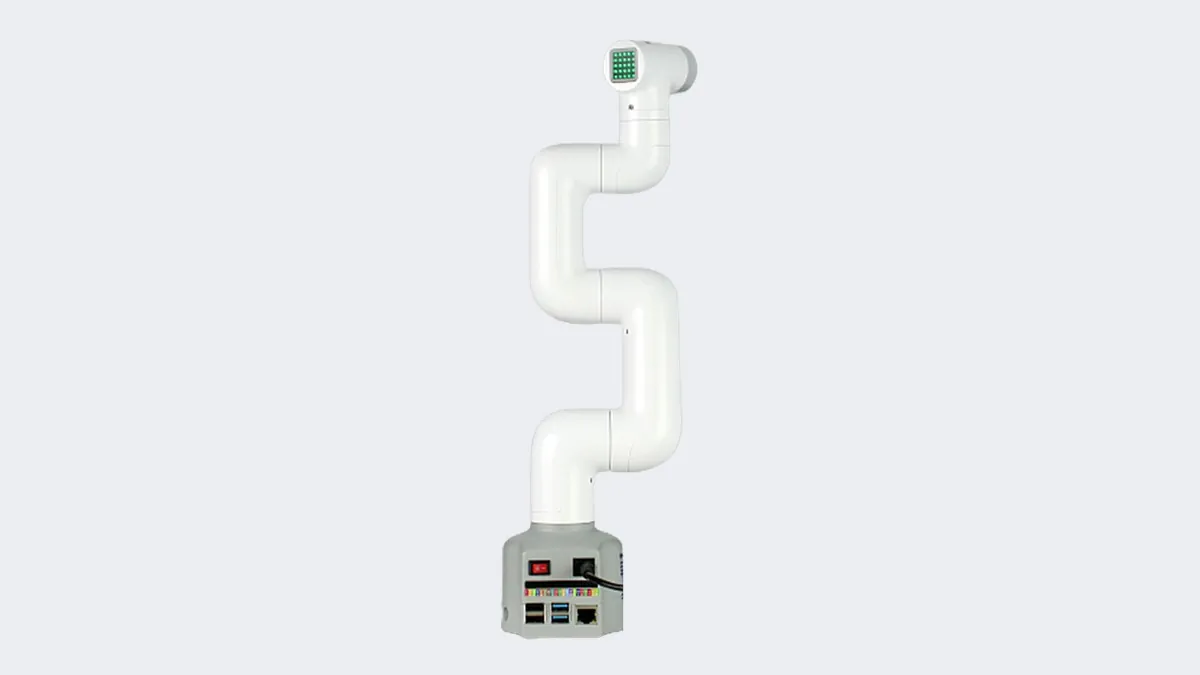
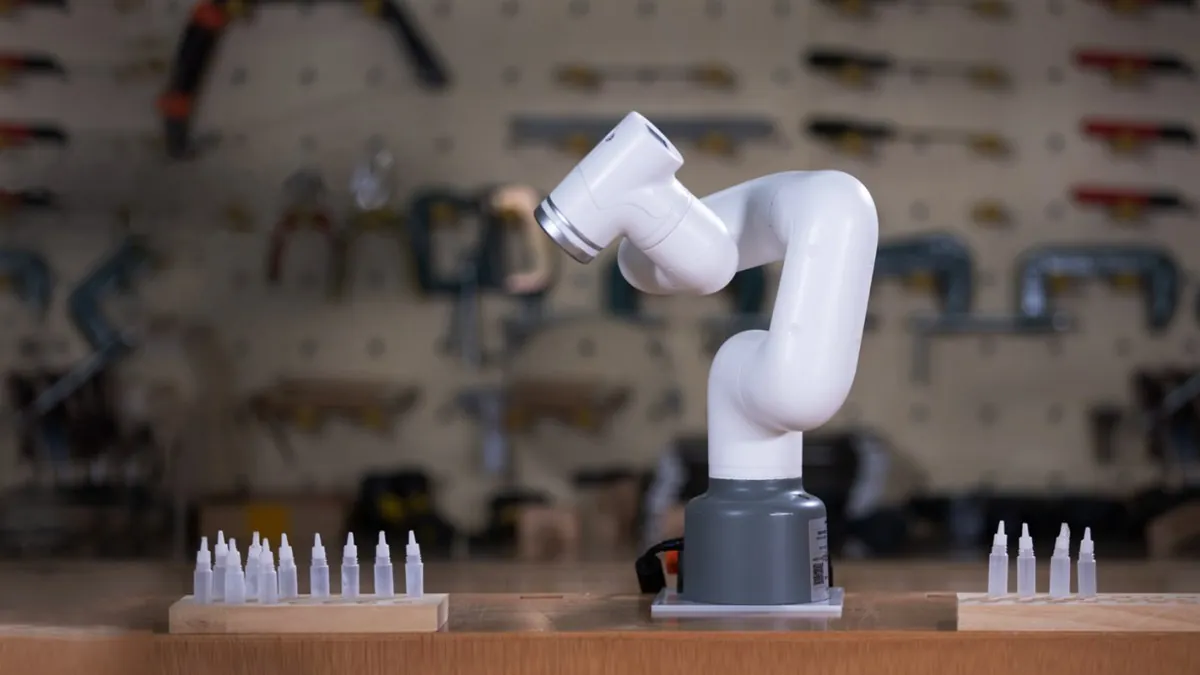
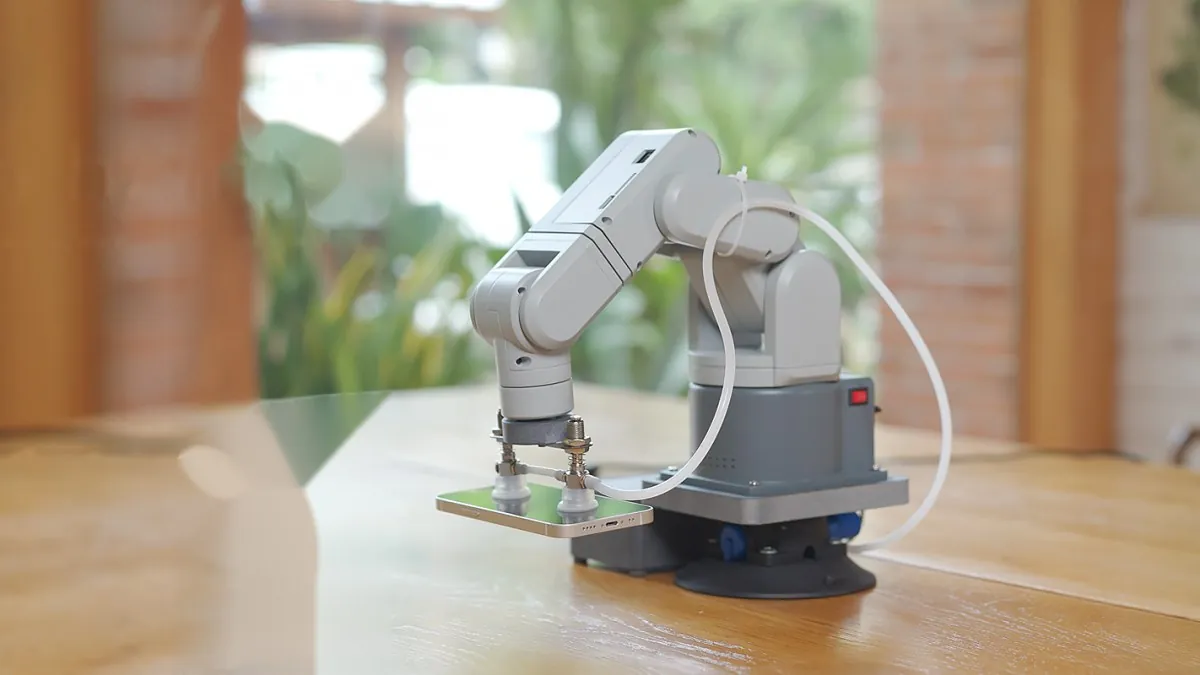
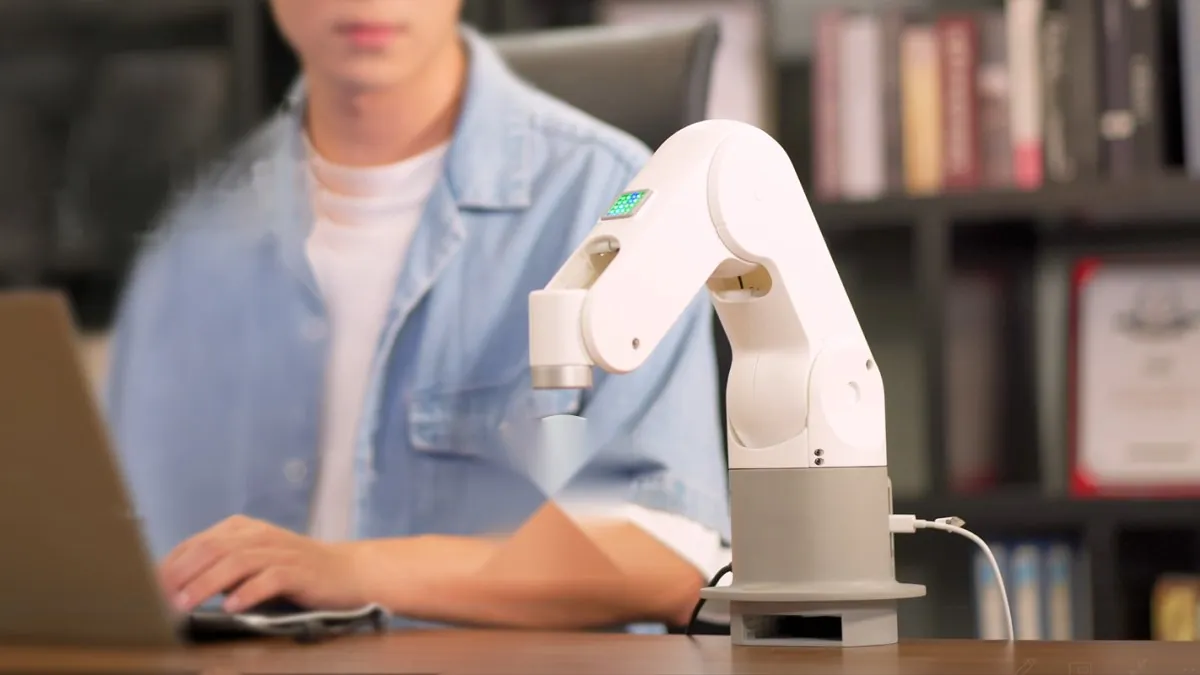
Үстел манипуляторлары
Бұл не
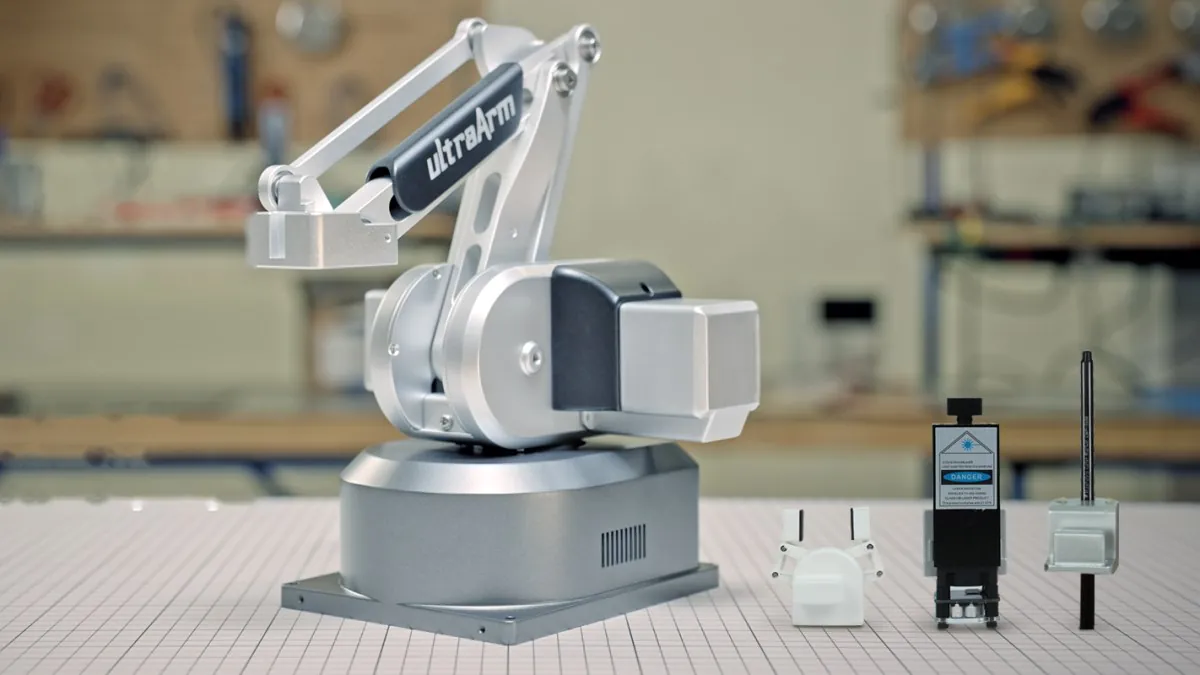
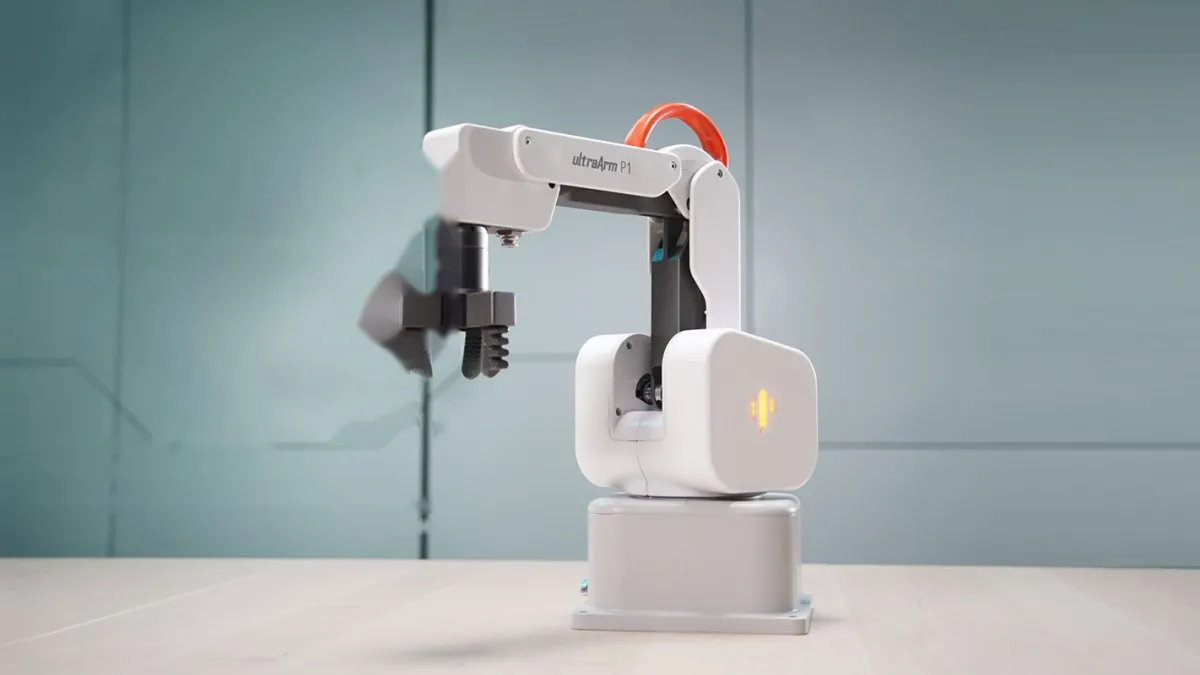
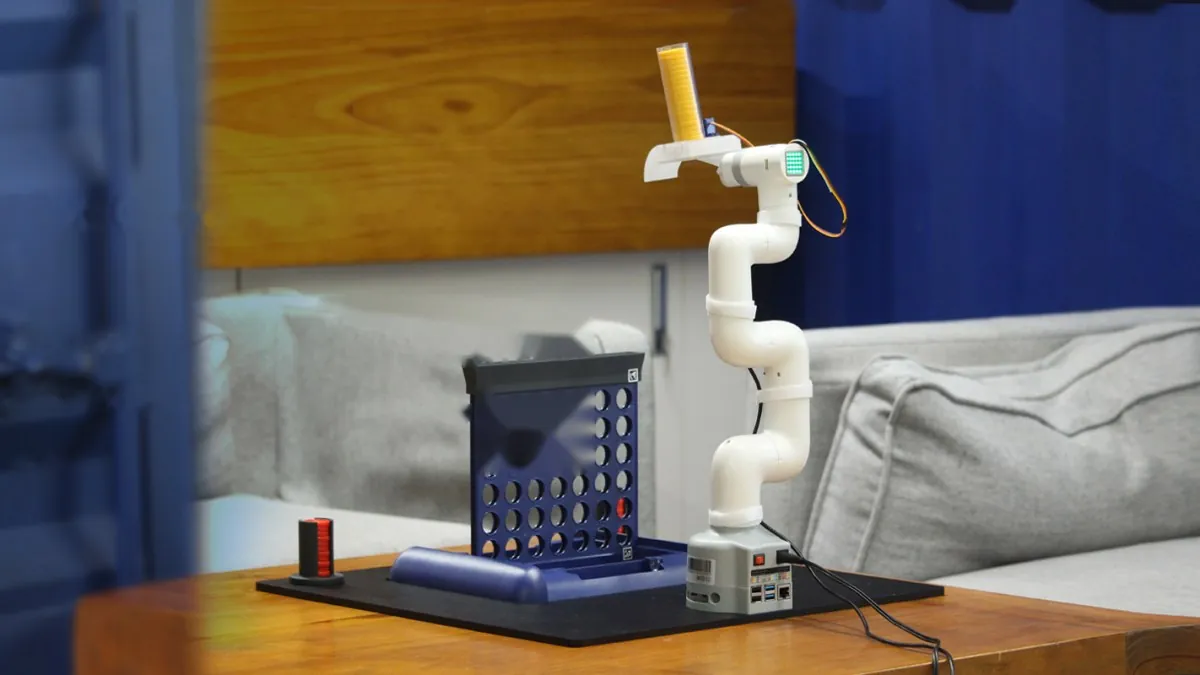
Оқу үстеліне арналған ықшам 4 және 6 осьті манипуляторлар. Кіріктірілген Raspberry Pi-дан немесе ДК-ден жұмыс істейді, визуалды блоктардан Python мен ROS-қа дейін бағдарламаланады.
Бұл қалай жұмыс істейді
Әр оқушы немесе жұп өз роботымен жұмыс істейді: кинематиканы, траекторияларды, заттарды ұстау мен ауыстыруды зерттейді. Модельдер Elephant Robotics-тің ортақ керек-жарақтарын пайдаланады: қармауыштар, сорғыштар, камералар.
Бағыттағы модельдер
Қолданылатын жері
- Мектептер және STEM-сыныптарвизуалды бағдарламалау арқылы робототехникамен алғашқы танысу
- Колледждерроботтарды бағдарламалау және мехатроника бойынша практика
- ЖООнақты жабдықта кинематика, Python және ROS
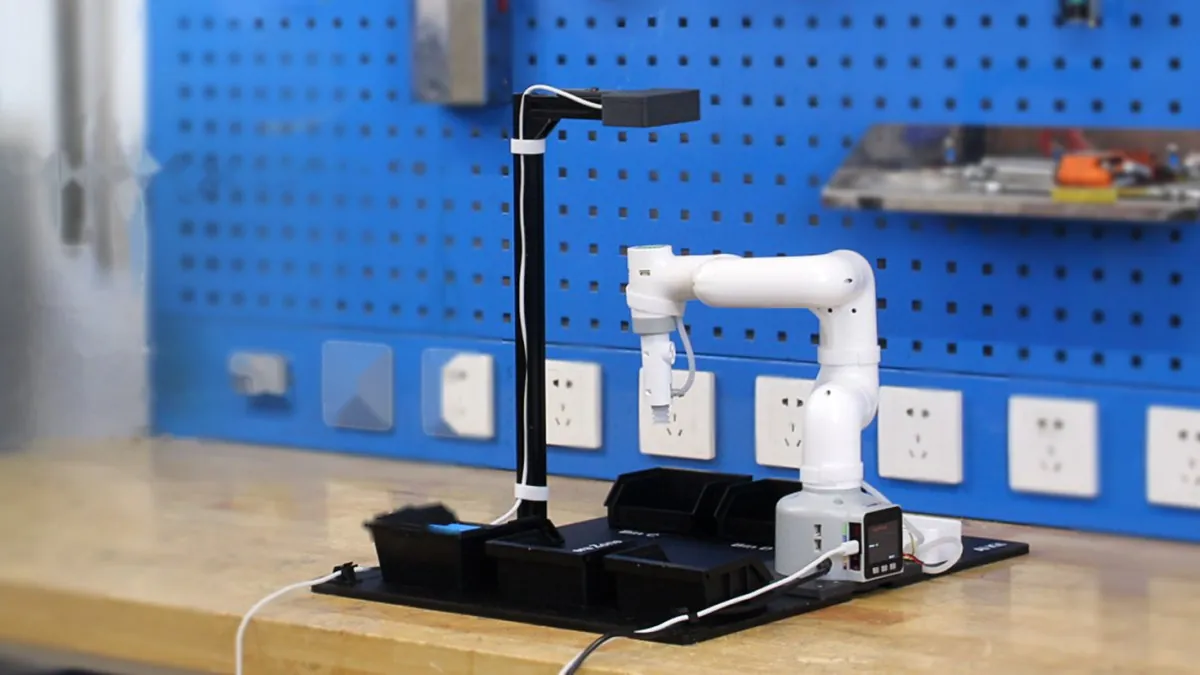
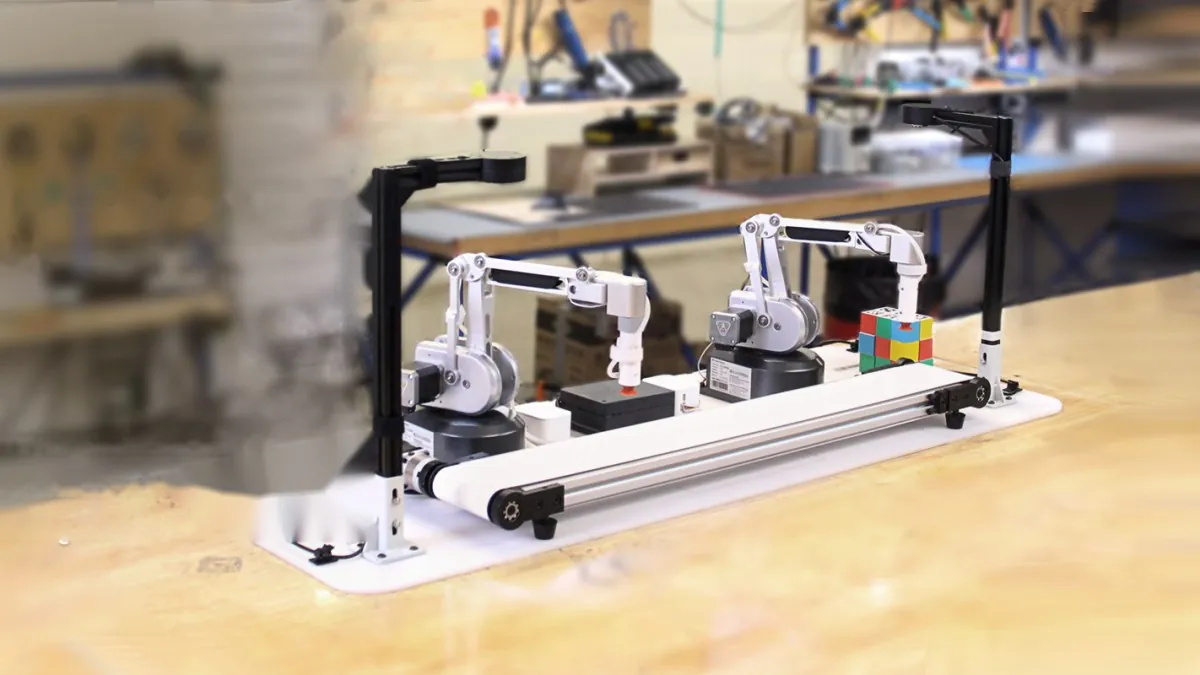
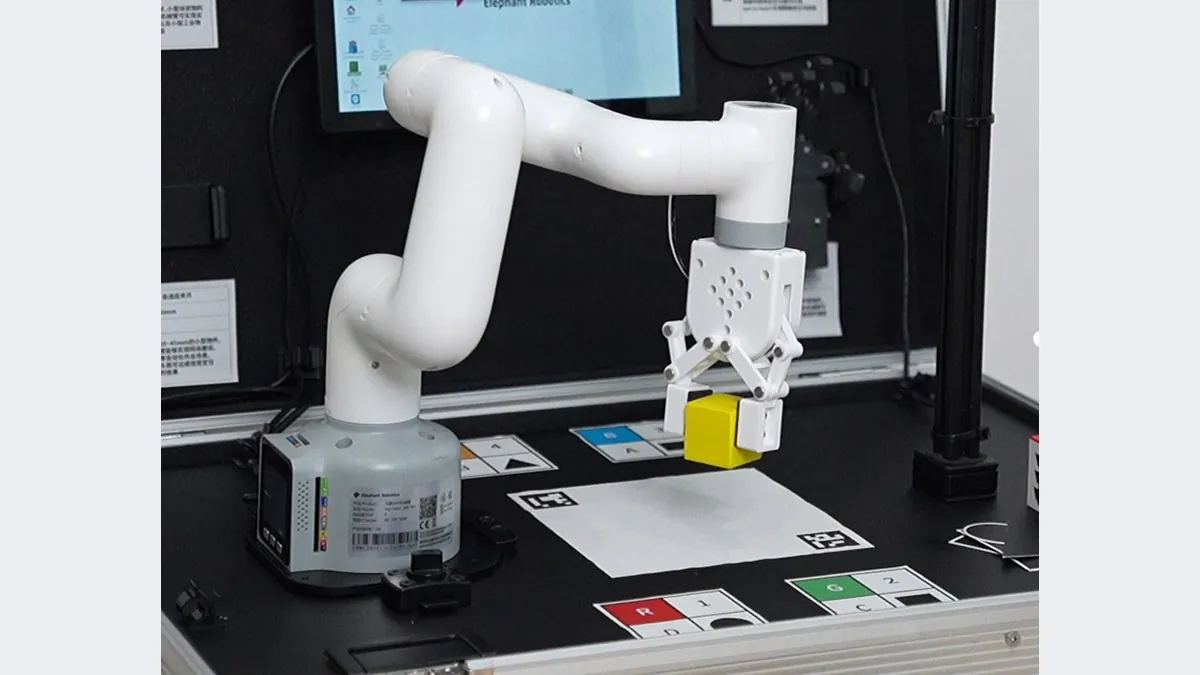
Оқу жинақтары: көру, ЖИ, шағын желі
Бұл не
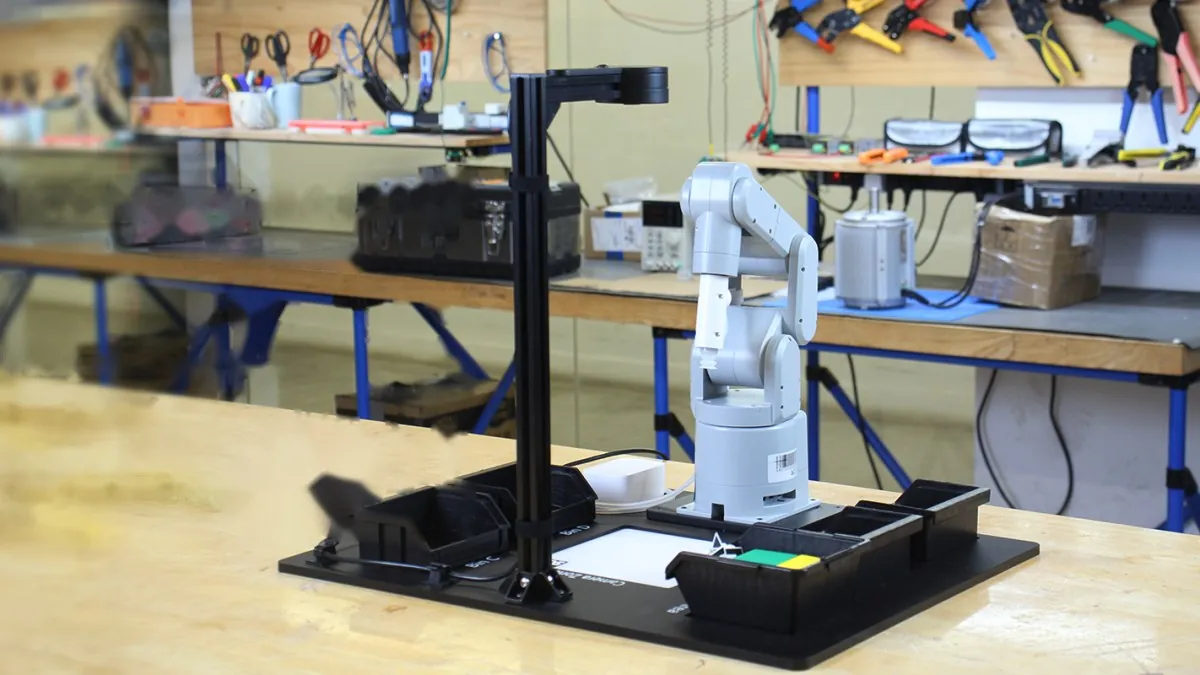
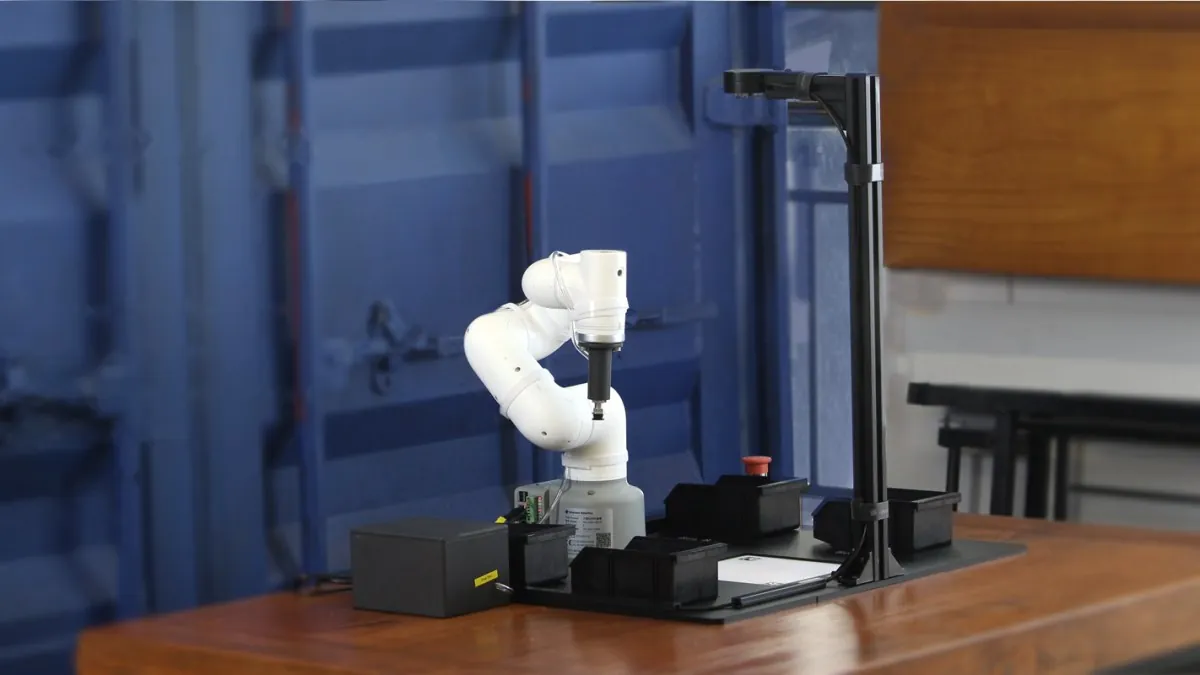
Манипулятор камерамен, конвейермен және оқу нысандарымен бірге жұмыс істейтін дайын жинақтар. Жинақта визуализация БҚ мен оқу материалдары бар.
Бұл қалай жұмыс істейді
Оқушылар камераны баптайды, нысандарды түсі, пішіні және белгілері бойынша таниды, камера мен роботтың байланысын калибрлейді, заттарды сұрыптайды және конвейерді басқарады, яғни нақты өндіріс учаскесін модельдейді.
Бағыттағы модельдер
Қолданылатын жері
- Колледждермашиналық көру және автоматты сұрыптау тәжірибеде
- ЖООЖИ, OpenCV және компьютерлік көру бойынша курстар
- Мектептер және олимпиадаларойын жобалары және жарыстар
Мобильді және композиттік робототехника
Бұл не
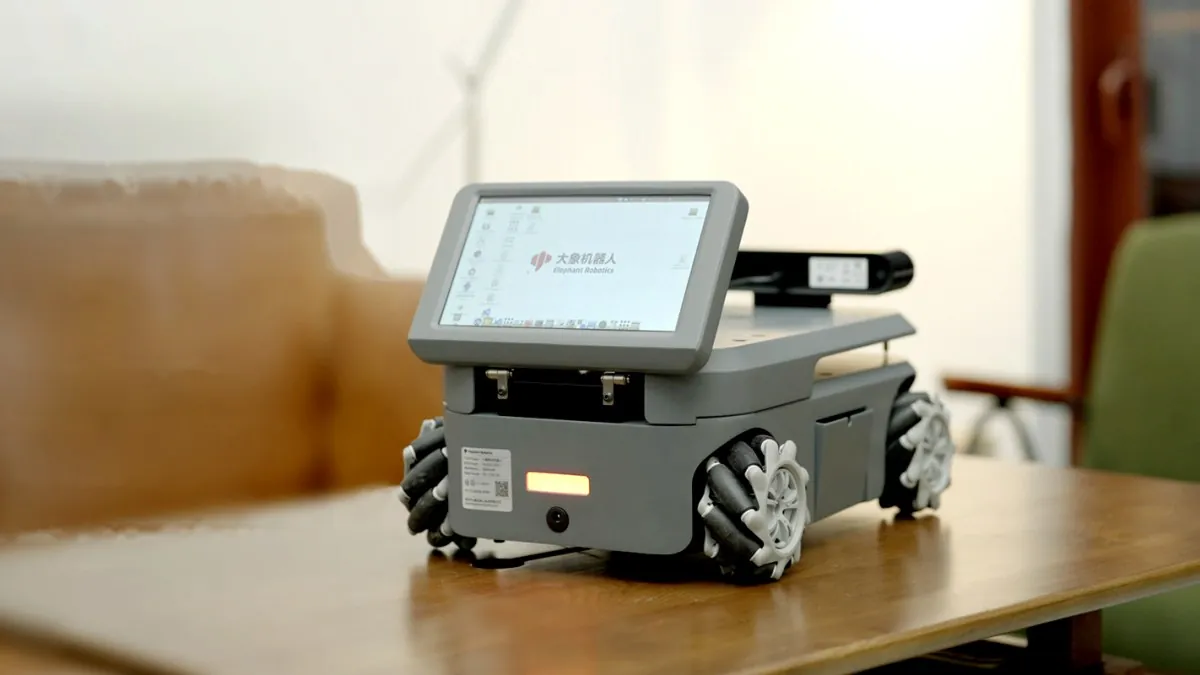
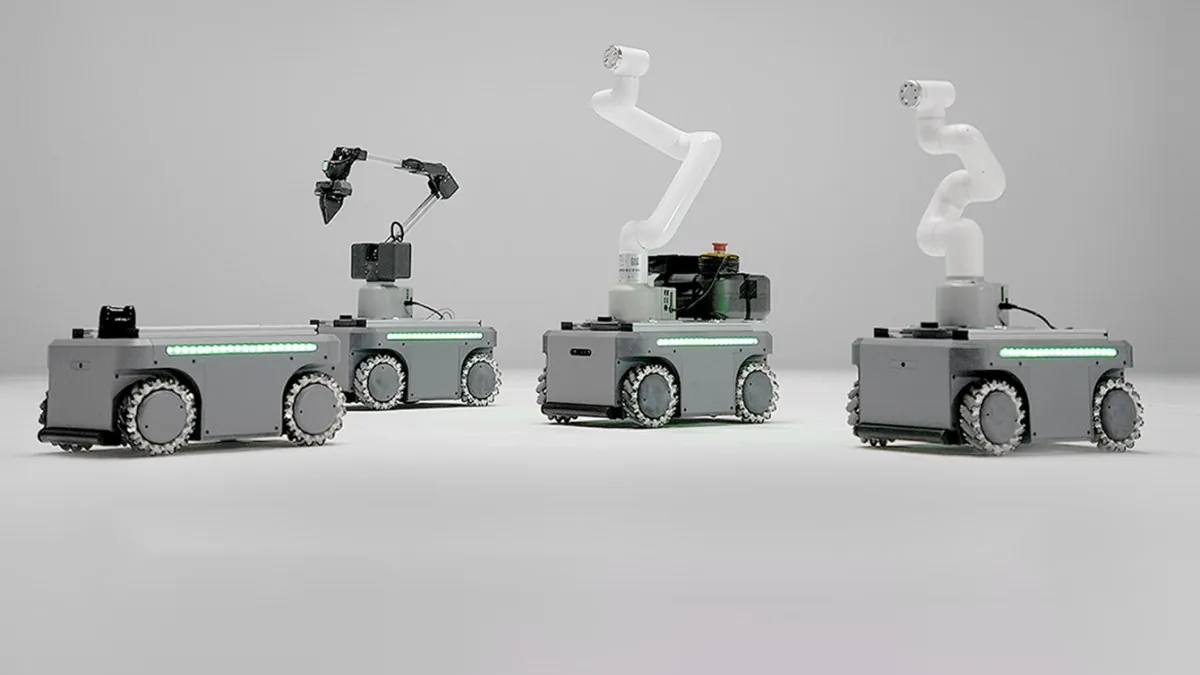
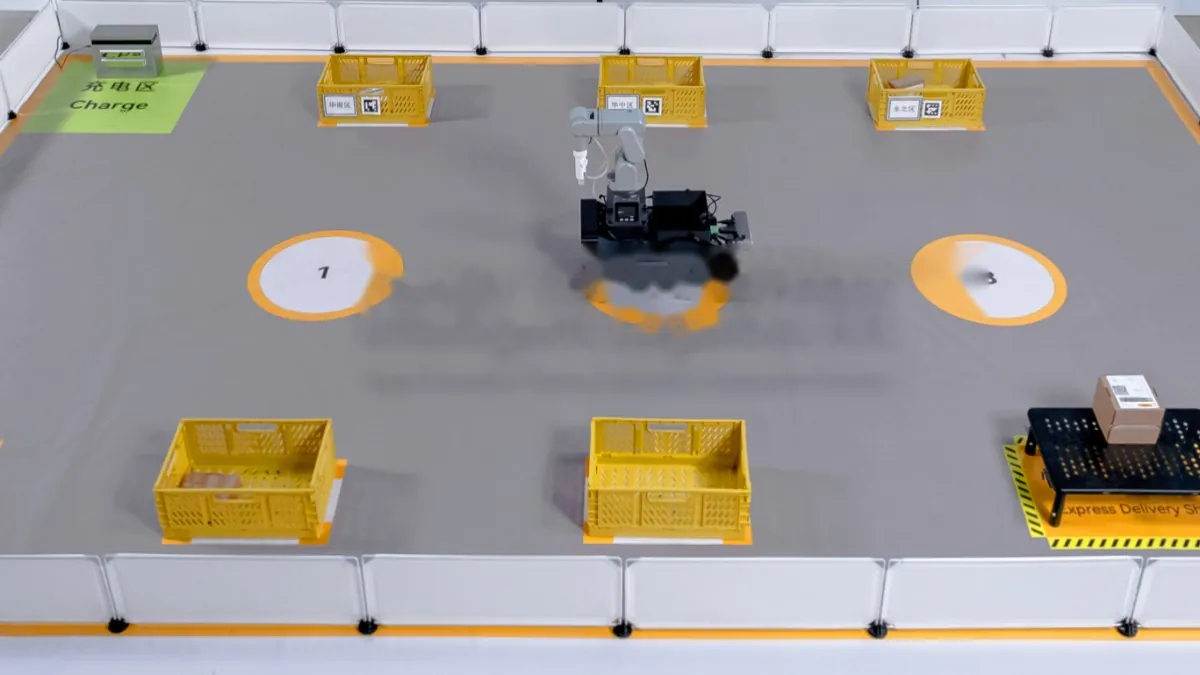
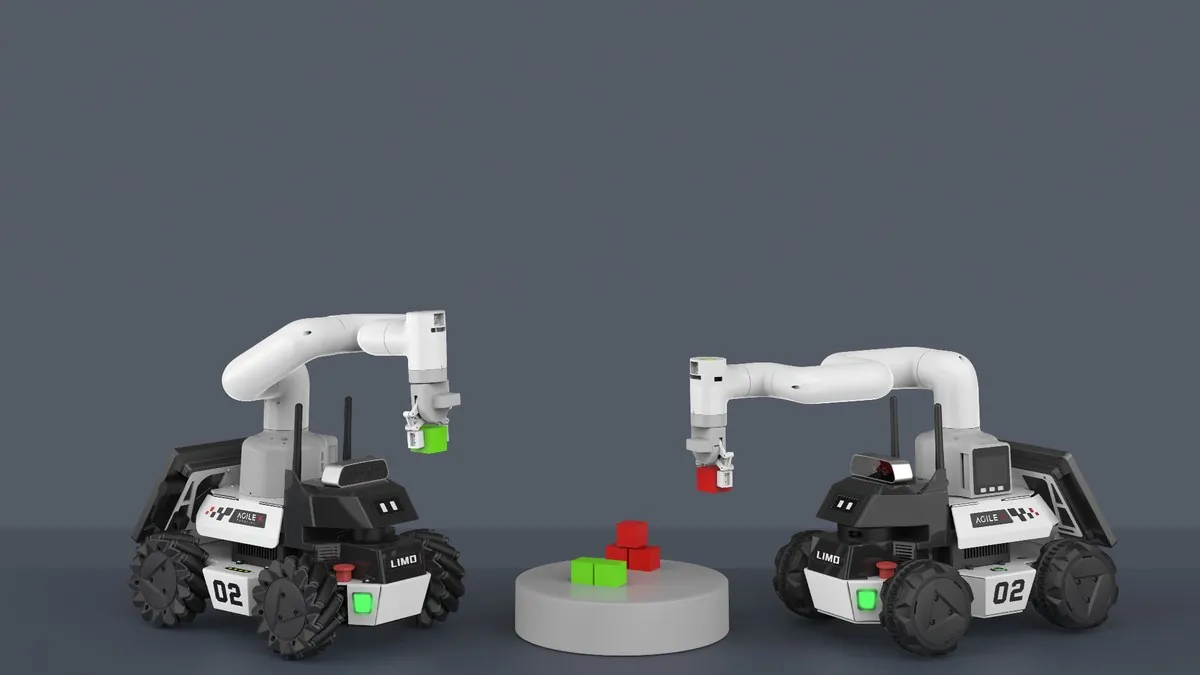
Манипулятор орнатылатын лидары және SLAM навигациясы бар мобильді платформалар. Нәтижесінде нысанға өзі жетіп, оны алатын робот шығады.
Бұл қалай жұмыс істейді
Студенттер үй-жай картасын құрады, ROS-та маршруттар мен кедергілерді айналып өтуді бағдарламалайды, содан кейін мобильді роботтары бар қоймадағыдай навигацияны заттарды ұстаумен біріктіреді.
Бағыттағы модельдер
Қолданылатын жері
- ЖООROS, SLAM, навигация және мобильді манипуляция
- Колледждерқойма логистикасының оқу полигоны
- Жарыстармобильді робототехникалық жобалар
Кәсіби коботтар
Бұл не
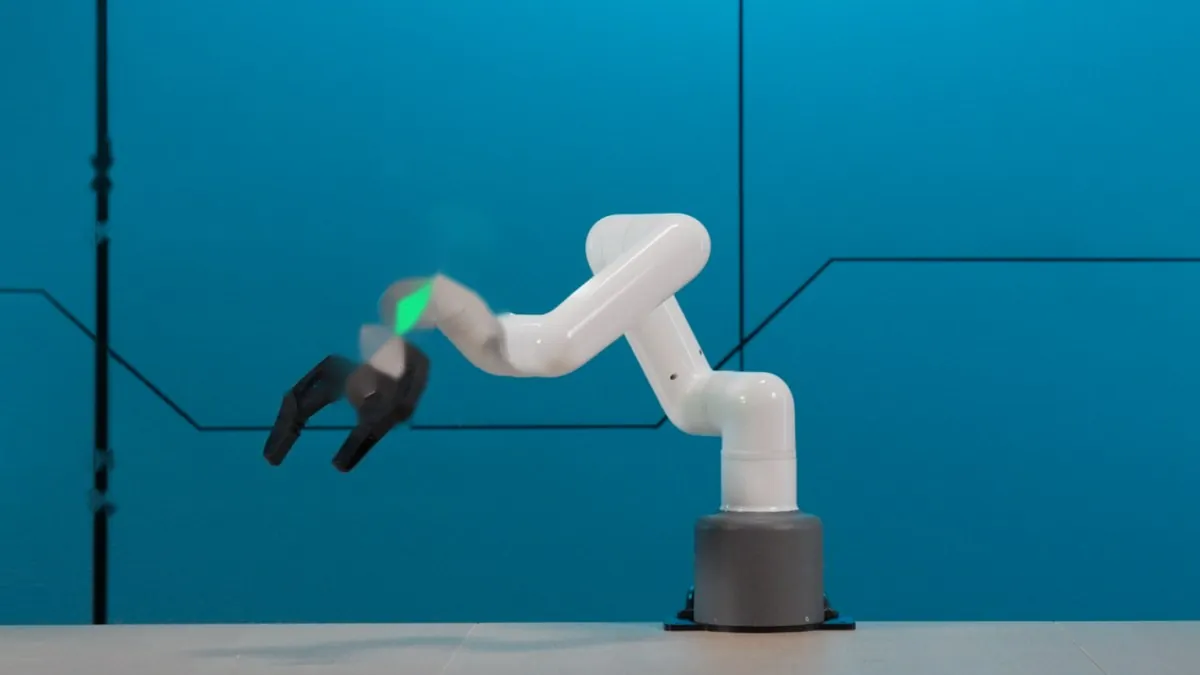
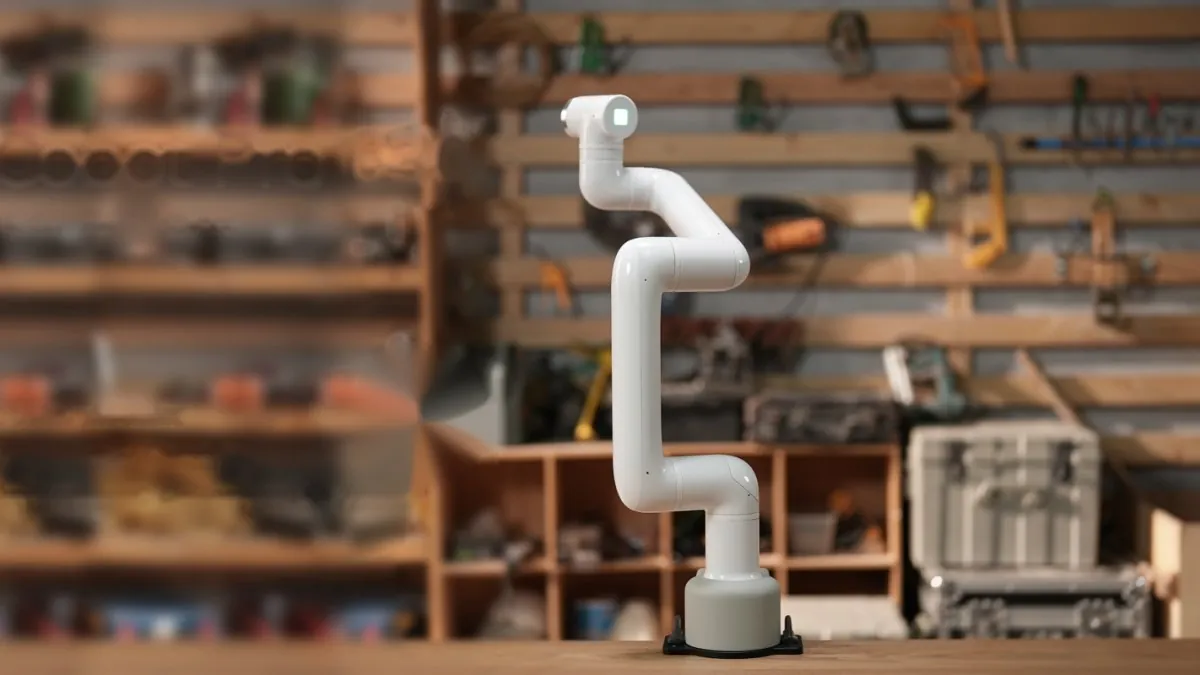
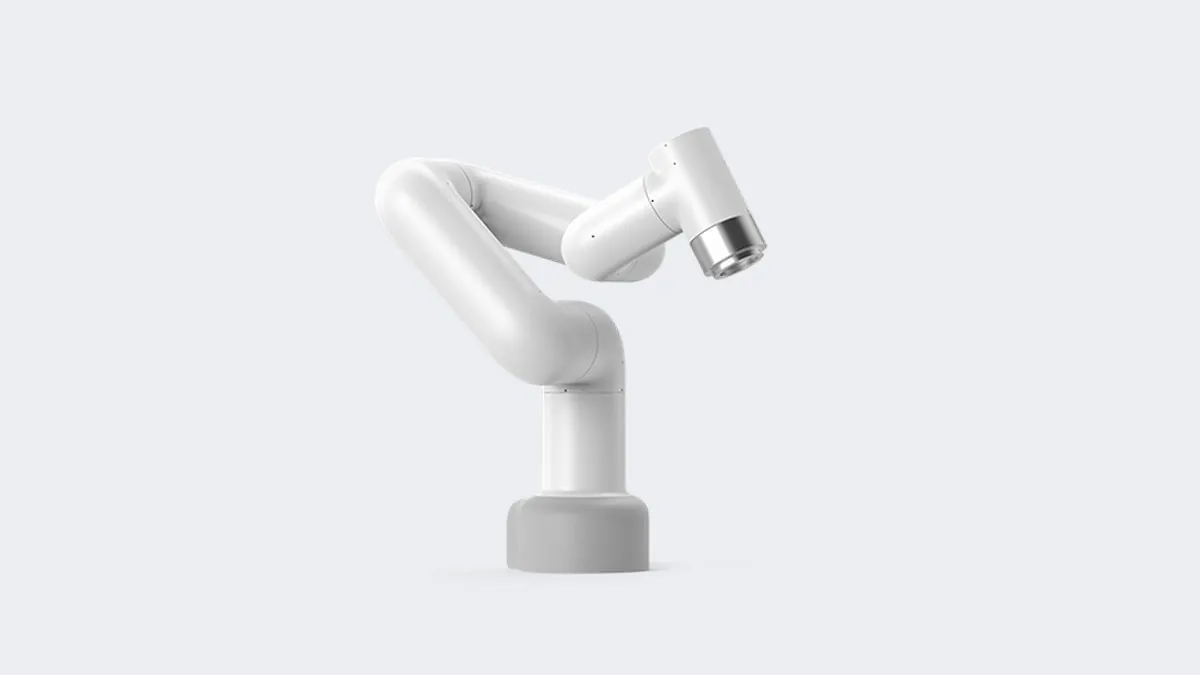
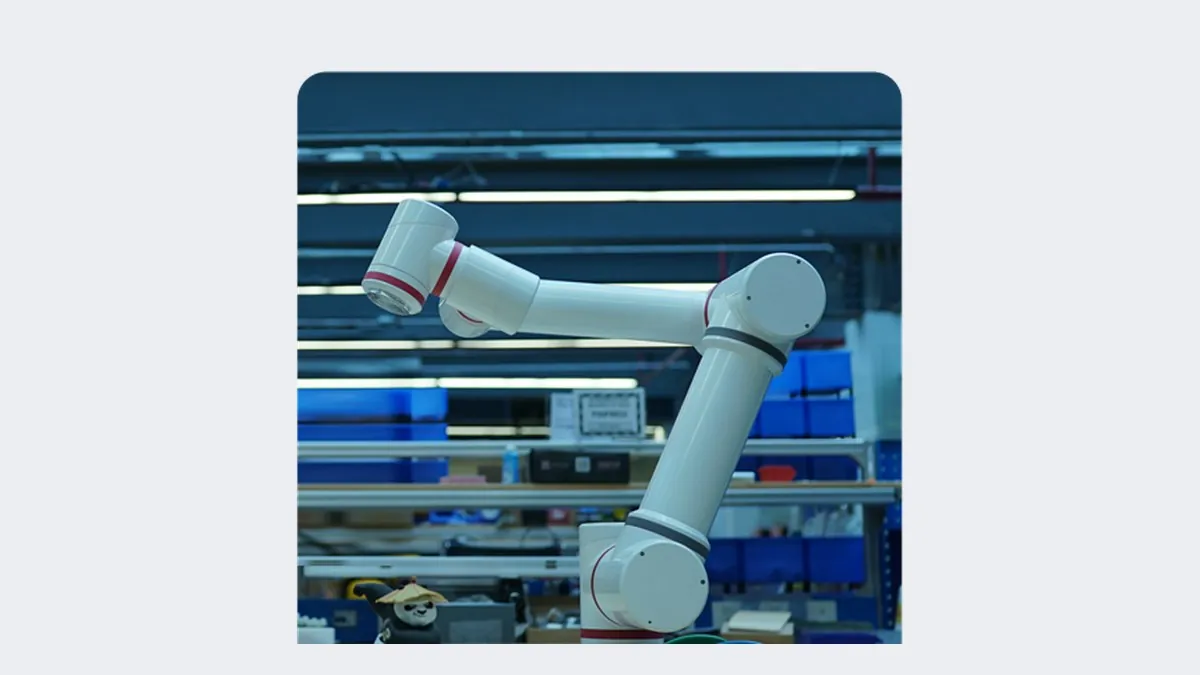
Жүк көтергіштігі 1-ден 5 кг-ға дейін және радиусы 850 мм-ге дейінгі коллаборативтік роботтар, үстел модельдеріне қарағанда өнеркәсіптік коботтарға жақын.
Бұл қалай жұмыс істейді
Оларда өндірістік міндеттер пысықталады: құрастыру, бөлшектерді ауыстыру және сұрыптау, соқтығысудан қорғаныспен адамның жанында жұмыс істеу. Планшеттен, қолмен үйрету арқылы және API арқылы бағдарламаланады.
Бағыттағы модельдер
Қолданылатын жері
- ЖОО зертханаларызерттеулер және қолданбалы жобалар
- Колледждеркобот операторларын даярлау
- Құзыреттілік орталықтарыколлаборативтік робототехниканы көрсету
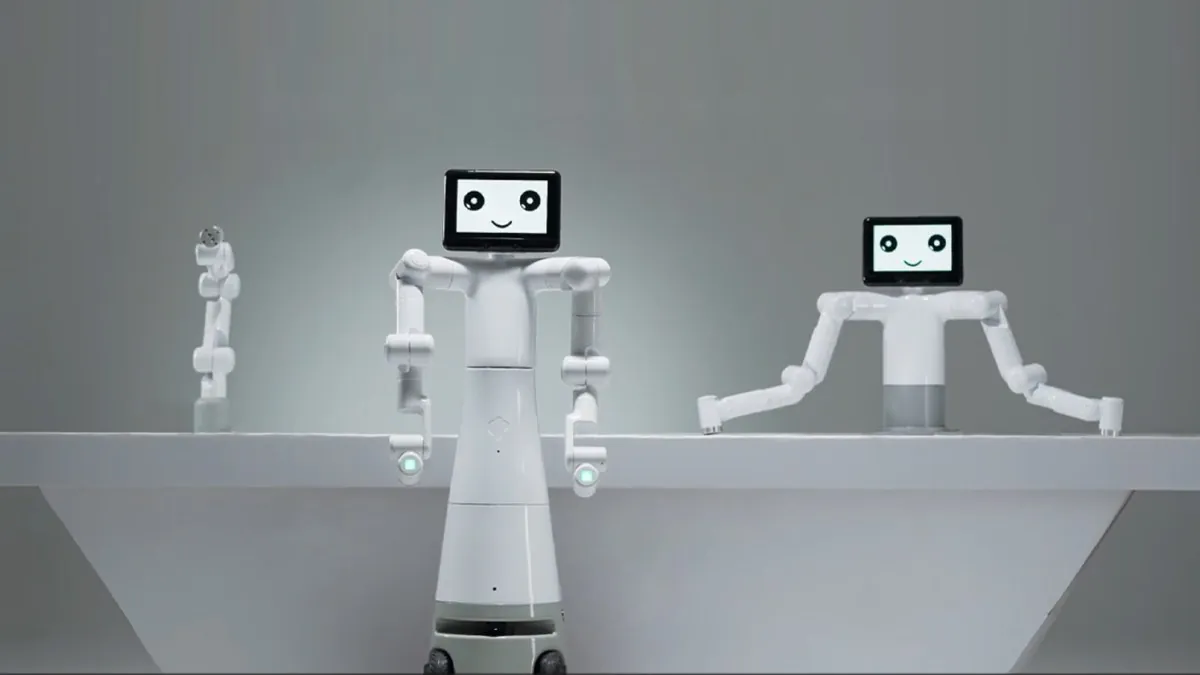
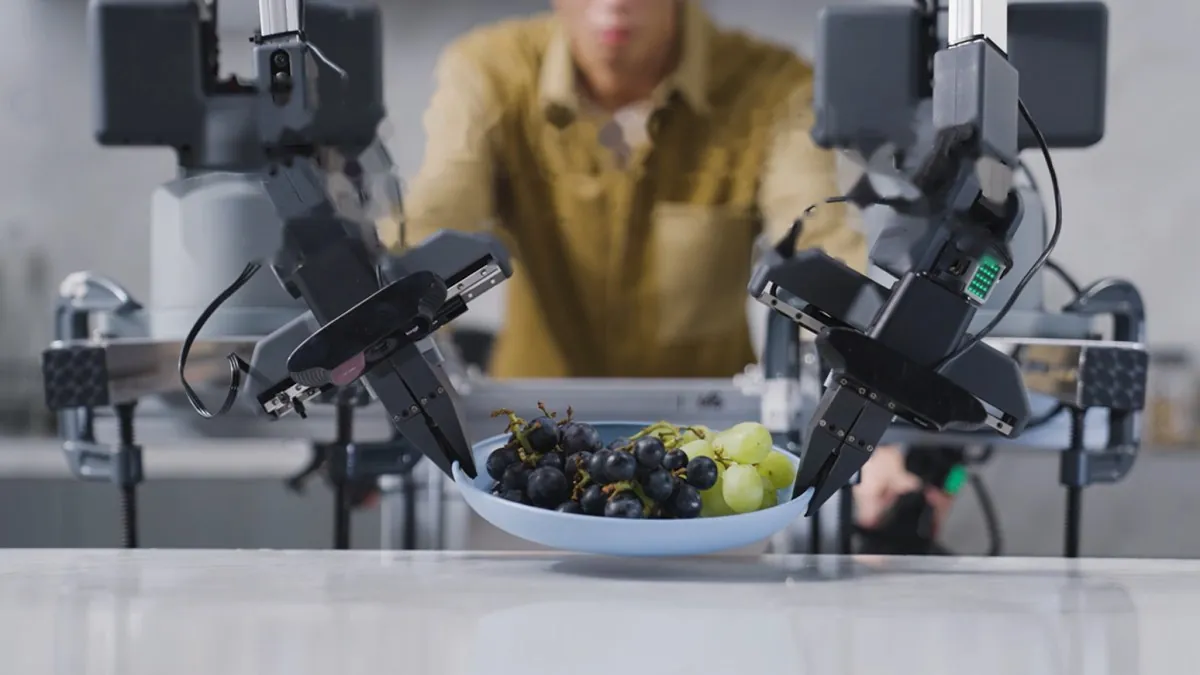
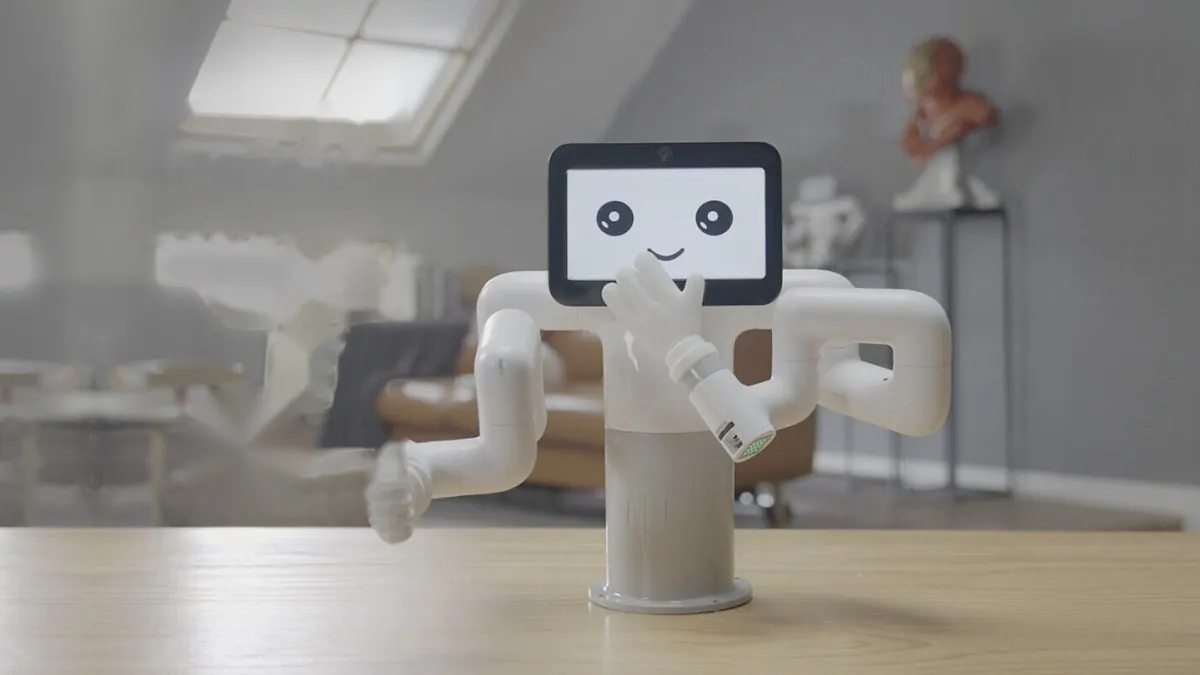
Research: гуманоидтар және Embodied AI
Бұл не
Денеленген ЖИ-ді зерттеуге арналған платформалар: 7 осьті манипуляторлар, екі қолды және дөңгелекті гуманоидтар, қозғалыс деректерін жинауға арналған телебасқару жинақтары.
Бұл қалай жұмыс істейді
Оператор роботты жетекші құрылғы арқылы басқарады, робот қимылдарды қайталайды, ал жазылған деректер ЖИ модельдерін оқытуға пайдаланылады. ROS, MoveIt, Gazebo және MuJoCo қолдау көрсетіледі.
Бағыттағы модельдер
Қолданылатын жері
- ЖОО ғылыми зертханаларыробототехника мен ЖИ саласындағы зерттеулер
- Магистратура және PhDроботтарды оқыту бойынша эксперименттер
- R&D орталықтарыалгоритмдерді нақты жабдықта тексеру
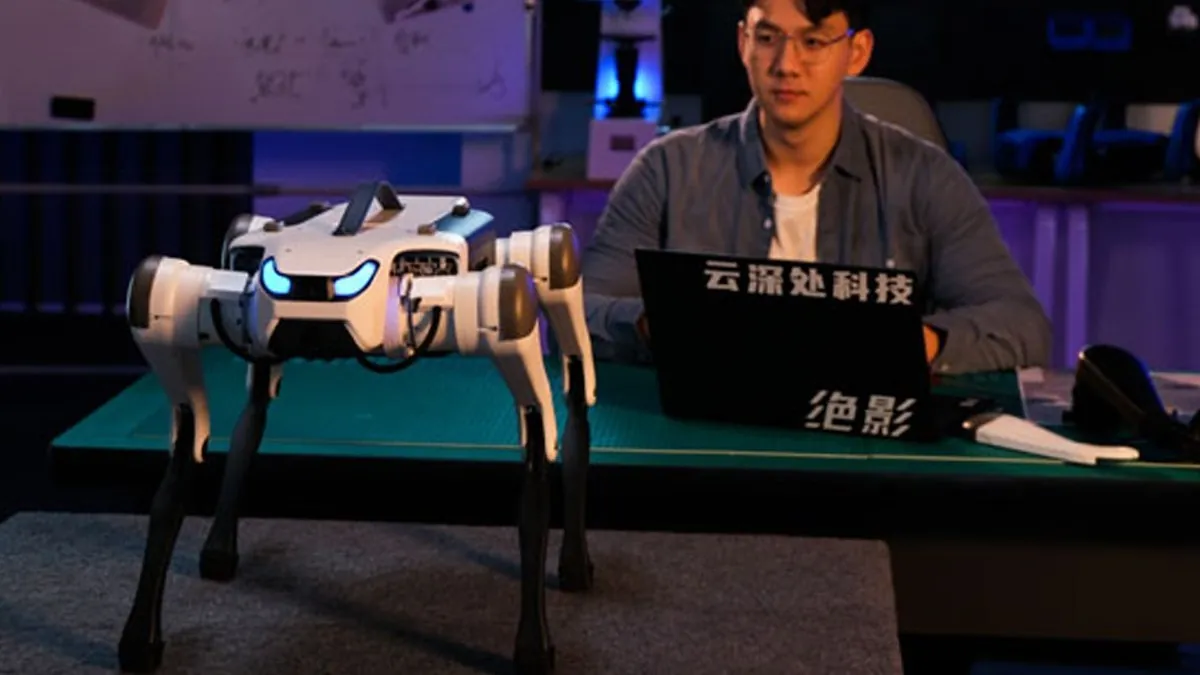
Research: Lite3 робот-иті
Бұл не
- Оқыту мен зерттеуге арналған Deep Robotics Lite3 төрт аяқты роботы: қозғалысты басқарудың ашық SDK және API, код мысалдары бар қабылдау жүйелеріне арналған интерфейстер, зертхана міндеттеріне модульдік жетілдіру.
- Basic: 12 кг, 5 кг жүктеме, 5 км жүріс қоры, кедергі алдында тоқтау, адамның соңынан еру
- Venture: 2 Ethernet порты және өз модульдеріңізге арналған 24/12/5 В сыртқы қоректендіру
- Pro: USB 3.0, HDMI, Ethernet, кедергілерді айналып өту
- LIDAR: лидар және автономды навигация
Бұл қалай жұмыс істейді
Студенттер мен зерттеушілер жүретін роботтың құрылысы мен басқарылуын зерттейді, қозғалыс пен қабылдаудың өз алгоритмдерін жазады, қосымша датчиктер мен модульдер орнатады. Робот 18 см-ге дейінгі баспалдақтарға және 40°-қа дейінгі еңістерге көтеріледі, 1,5–2 сағат жұмыс істейді.
Қолданылатын жері
- ЖОО зертханаларыжүретін робототехника мен ЖИ зерттеулері
- Оқу процесіроботты орнату, басқару және бағдарламалау
- Жарыстарробототехникалық байқаулар мен жобалар
Курстар және біліктілікті арттыру
Бұл не
Оқытушыларды, операторларды және робот бағдарламашыларын нақты жабдықта оқыту.
Неге роботтандыру керек
Жабдық оны пайдалана білетін адамдар болғанда ғана жұмыс істейді.
Біз қалай жұмыс істейміз
- 1
Міндетті қою
Тиімді жұмысқа не кедергі екенін талқылап, роботтандыру мақсатын анықтаймыз
- 2
Диагностика және аудит
Нысандағы процестер мен жабдықты талдаймыз
- 3
Жобалау
Шешімді және оның сіздің процеске интеграциясын жобалаймыз
- 4
Интеграция және енгізу
Жеткізу, монтаждау және пайдалануға беру
- 5
Сервис және оқыту
Қолдау және персоналды оқыту