Қойма логистикасын роботтандыру
Ішкі логистиканы роботтандыру қойма мен өндірісті біртұтас ағынға біріктіреді. Жүргізушісіз жүк тиегіштер мен мобильді роботтар қоймада жүкті қабылдап, орналастырады, тапсырыстарды жинақтайды, материалдарды станоктар мен құрастыру желілеріне жеткізіп, дайын өнімді әкетеді. Олар тәулік бойы жұмыс істейді және WMS пен MES жүйелеріне қосылады. Өндіріс материал күтіп тұрып қалмайды, қойма сол алаңда көбірек тапсырыс өңдейді, ал қызметкерлер ауыр әрі біркелкі тасымалдаудан босайды.
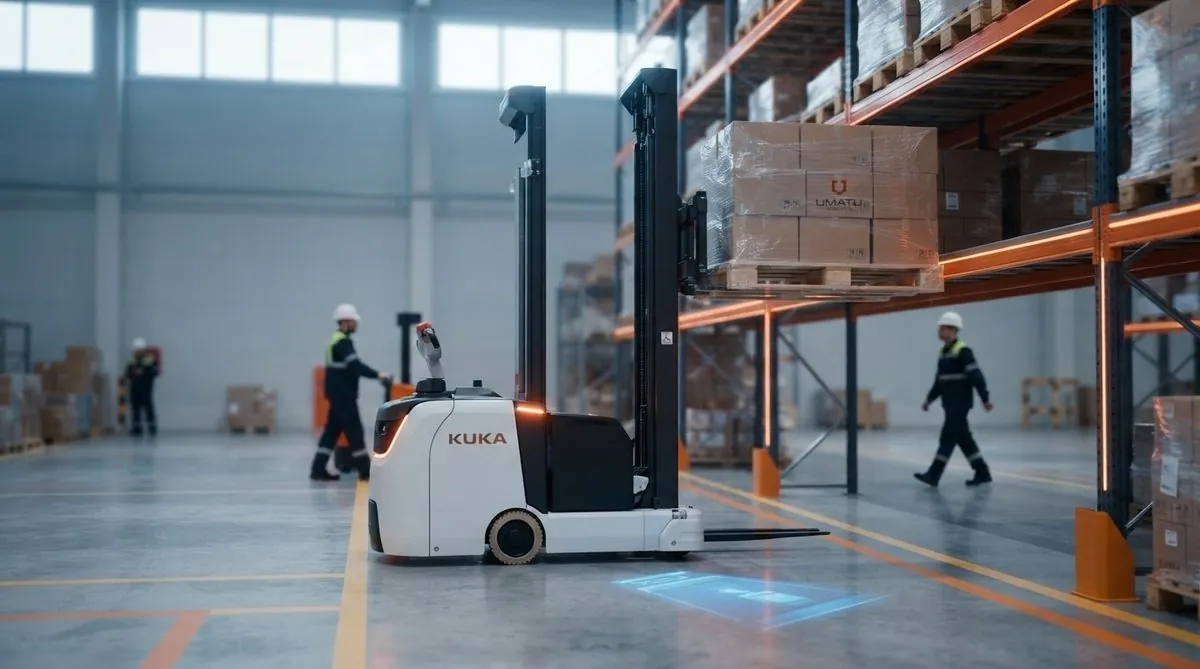
Жүргізушісіз жүк тиегіштер мен штабелерлер
Бұл не
Автономды паллет арбасы немесе штабелер паллетті еденнен, сөреден немесе конвейерден өзі алып, қойма бойынша тасиды. 1,5 т-ға дейінгі стандартты паллеттермен жұмыс істейді, штабелерлер жүкті сөре қабаттарына көтереді. Бұл сол гидравликалық арба немесе жүк тиегіш, тек жүргізушісіз.
Неге роботтандыру керек
Жүк тиегішке әр ауысымда жүргізуші керек, ал адамдармен және сөрелермен соқтығысу — қоймадағы басты тәуекел. Жүргізушісіз жүк тиегіш жүйедегі тапсырмалар бойынша жұмыс істейді, қауіпсіздік лидарларымен тексерілген маршруттармен жүреді және адамдардың алдында жылдамдықты азайтады.
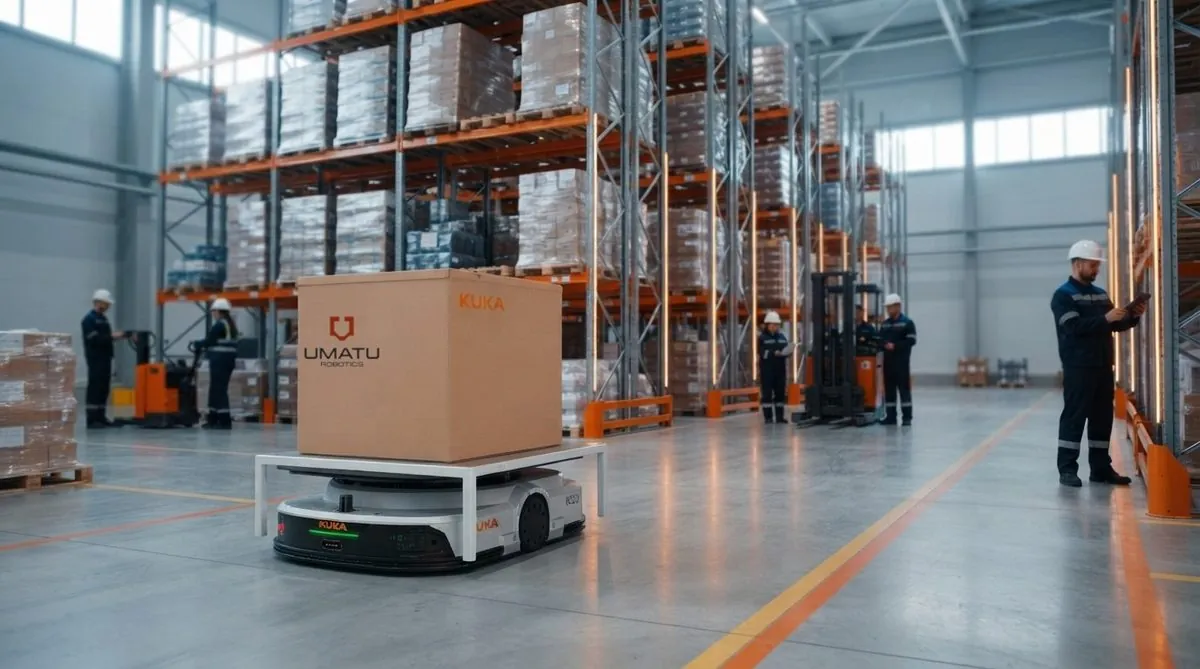
Көлік AMR-лары
Бұл не
Аласа мобильді платформа сөренің, арбаның, қораптың немесе тұғырдағы паллеттің астына кіріп, жүкті көтереді және оны межелі орынға жеткізеді. Жүк көтергіштігі 250 кг-нан 3 т-ға дейін, жұптасқан екі KMR 3010 платформасы 6 т-ға дейін тасиды. Материалдарды желілерге жеткізу және дайын өнімді әкету үшін қолайлы.
Неге роботтандыру керек
Қызметкерлер ауысымын учаскелер арасында арбалар мен қораптарды тасуға жұмсайды. Робот магниттік лентасыз үй-жай картасы бойынша жүреді, станцияға дәл тұрады (QR-белгілер бойынша ±5 мм, SLAM бойынша ±10 мм) және бір зарядпен 8–10 сағат жұмыс істейді.
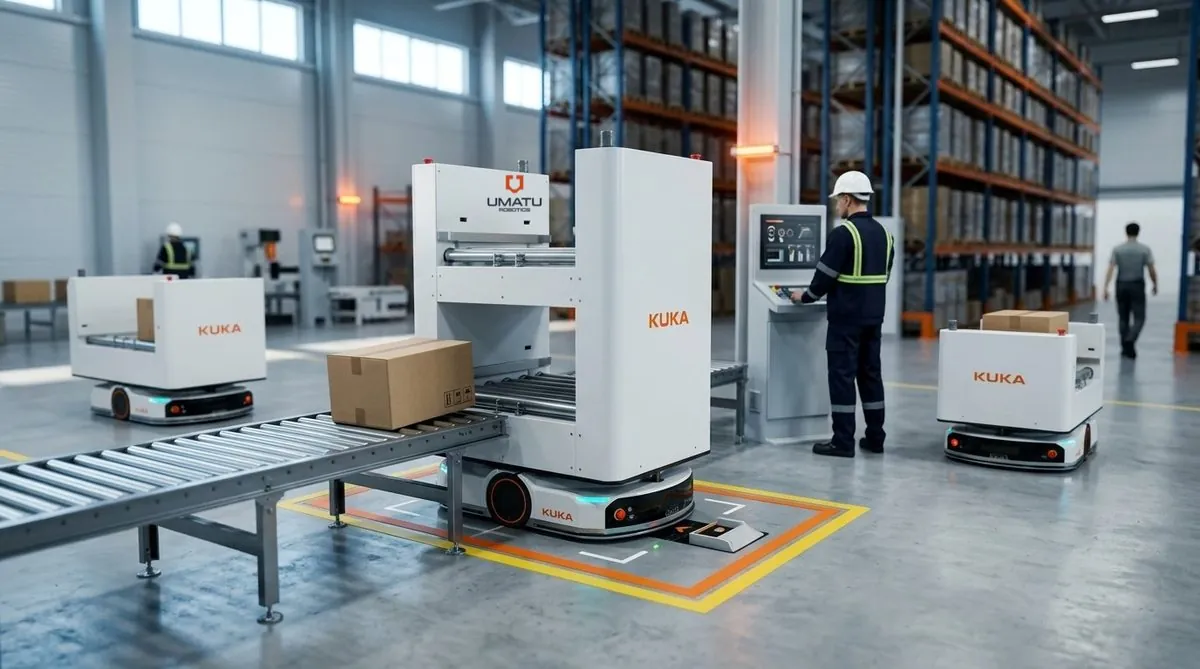
Роликті конвейері бар AMR
Бұл не
Платформаға роликті конвейер орнатылған: робот қорапты немесе паллетті конвейер желісінен өзі қабылдап, жүкті басқа конвейерге, станцияға немесе сөреге өзі түсіреді. Роликтердің конфигурациясын жүктің өлшемі мен желінің биіктігіне қарай таңдаймыз.
Неге роботтандыру керек
Желілер мен қойма арасындағы жүк ауыстыру — ағынды тежейтін қолмен атқарылатын операция. Робот бытыраңқы конвейерлерді өткелдер арқылы стационарлық транспортерлерсіз байланыстырады және жоспарлау өзгерген кезде оңай қайта бапталады.
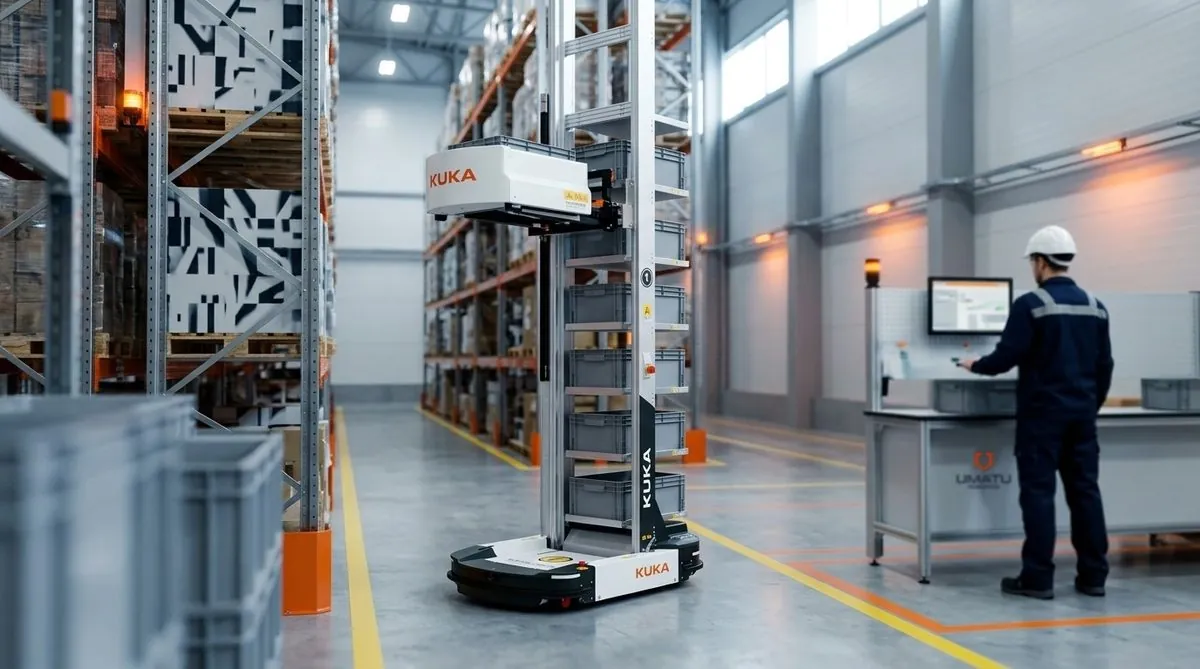
Жәшіктер мен контейнерлерге арналған роботтар
Бұл не
Көтергіш діңгегі бар робот жәшіктерді сөреден 0,4-тен 4 м-ге дейінгі биіктікте алып, бір рейсте 8 жәшікке дейін жинақтау аймағына жеткізеді. Салмағы 30 кг-ға дейінгі 600×400 мм стандартты жәшіктермен жұмыс істейді. Құрамдас бөлшектер, қосалқы бөлшектер қоймалары және интернет-сауда үшін қолайлы.
Неге роботтандыру керек
Қолмен іріктегенде жинақтаушы уақытының көп бөлігін сөрелер арасында жүріп өткізеді. Робот «тауар адамға» қағидаты бойынша керекті жәшіктерді жұмыс орнына өзі әкеледі, ал сөрелерді биігірек әрі тығызырақ қоюға болады.
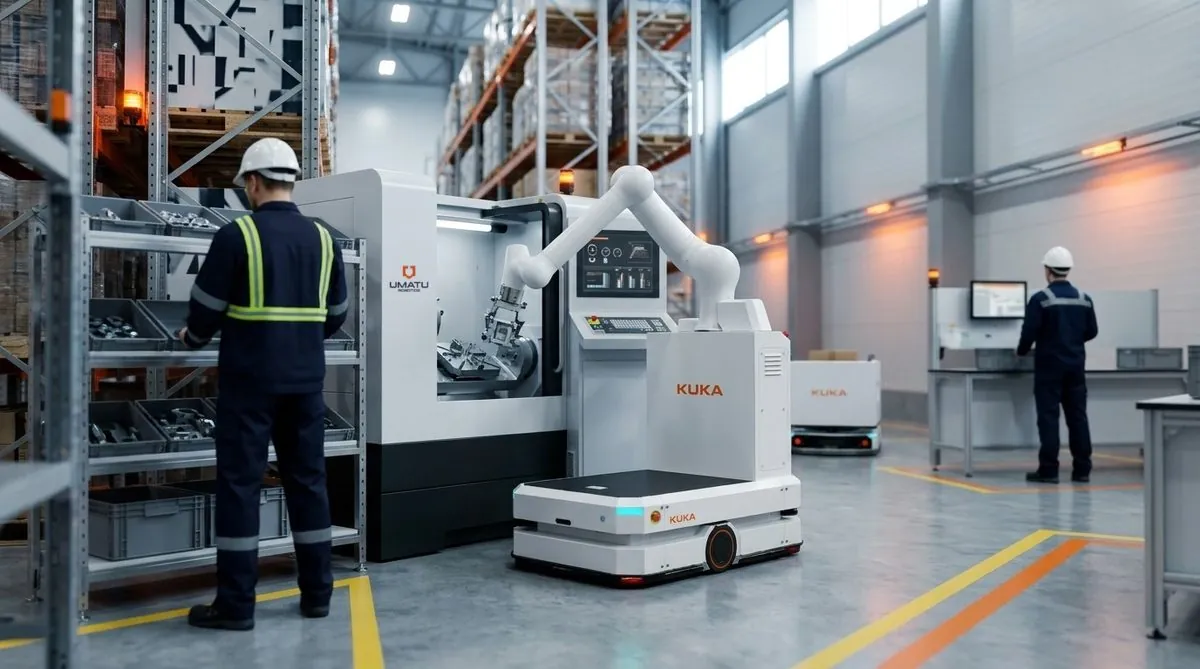
Мобильді манипуляторлар
Бұл не
Мобильді платформадағы коллаборативтік робот бекетке өзі келіп, бөлшекті алады, ауыстырып салады, станокты жүктейді немесе ыдысқа таратып салады. Бір мобильді манипулятор әр бекеттегі стационарлық роботтың орнына бірнеше бекетке қызмет көрсетеді.
Неге роботтандыру керек
Бекет толық жүктелмесе, стационарлық робот бос тұрады. Мобильді манипулятор дәл қазір қажет жерде жұмыс істейді және екінші, үшінші ауысымда адам жетіспейтін операцияларды жабады.
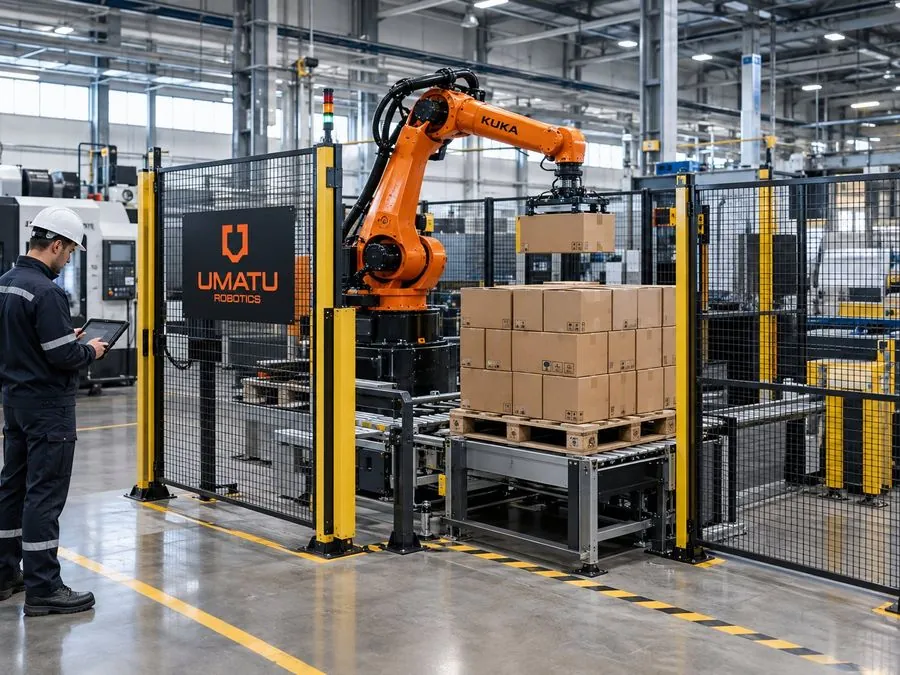
Паллеттеу және депаллеттеу
Бұл не
Робот желі соңында өнімді паллетке қалайды, ал көлік AMR немесе жүргізушісіз штабелер дайын паллетті бірден қоймаға әкетеді. Қойма кірісінде — кері операция: келген паллеттерді бөлшектеу.
Неге роботтандыру керек
Паллеттеуіш пен мобильді роботтардың бірлесуі желіден сөреге дейінгі бүкіл учаскеде қол еңбегі мен жүк тиегішті алып тастайды. Паллеттеудің өзі туралы толығырақ — «Өнеркәсіптік процестерді роботтандыру» бөлімінде.
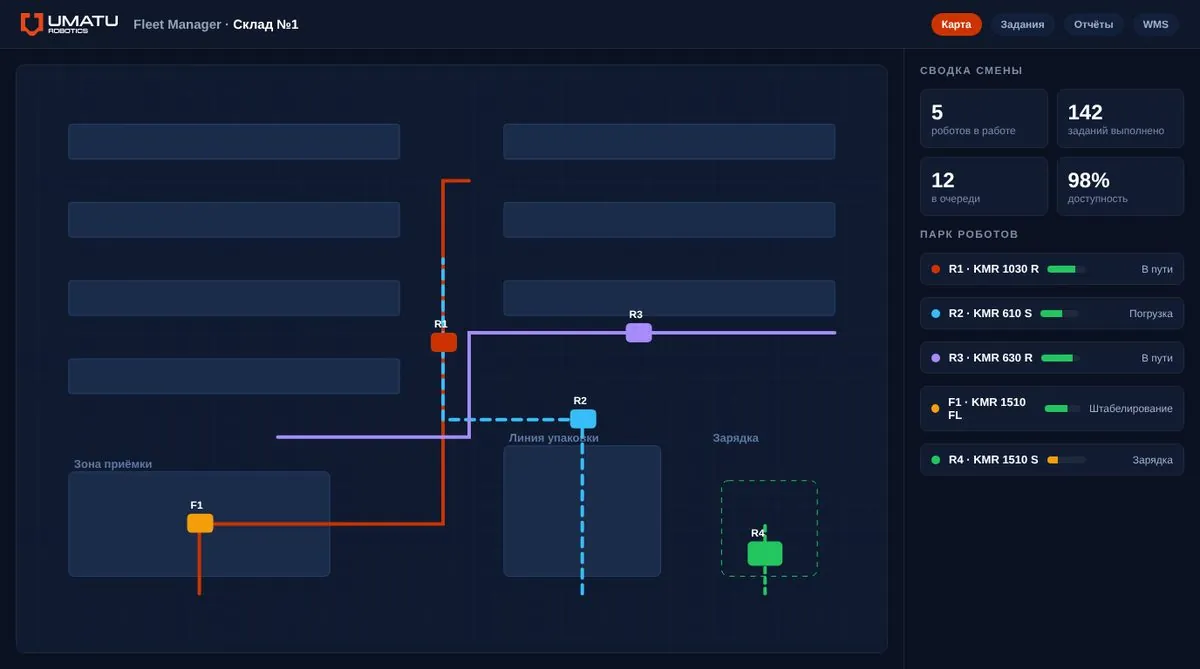
Паркті басқару және WMS-пен интеграция
Бұл не
Бірыңғай жүйе барлық роботтарға тапсырма береді, маршрут құрады, қиылыстарда оларды ажыратады және зарядтауға, соның ішінде сымсыз станцияларға жібереді. Тапсырмалар сіздің WMS, ERP немесе 1С жүйеңізден API арқылы келеді, ал орындалу нәтижесі кері қайтарылады.
Неге роботтандыру керек
Бірыңғай жүйесіз роботтар бір-біріне кедергі келтіреді және қолмен берілген командалар бойынша жұмыс істейді. Паркті басқару жүктемені бөледі, әр роботтың күйін қойма картасында көрсетеді және өнімділік бойынша есептер береді. WMS әлі болмаса, таңдауға көмектесеміз.
Біз қалай жұмыс істейміз
- 1
Міндетті қою
Тиімді жұмысқа не кедергі екенін талқылап, роботтандыру мақсатын анықтаймыз
- 2
Диагностика және аудит
Нысандағы процестер мен жабдықты талдаймыз
- 3
Жобалау
Шешімді және оның сіздің процеске интеграциясын жобалаймыз
- 4
Интеграция және енгізу
Жеткізу, монтаждау және пайдалануға беру
- 5
Сервис және оқыту
Қолдау және персоналды оқыту